レーザーセンサーは、製造ラインの位置決め、部品の有無確認、搬送物の検出、距離測定などで幅広く使われるセンサーです。
細く指向性の高いレーザー光を利用するため、小さな対象物や離れた場所にあるワークも検出しやすく、工場の自動化を支える重要な機器となっています。
一方で、透過型や反射型といった検出方式、距離測定の原理、対象物の材質による影響など、選定時に確認したい項目は少なくありません。
この記事では、レーザーセンサーの基本的な仕組みから光電センサとの違い、用途別の選び方まで、実務で役立つ視点を交えて解説します。
レーザーセンサーの概要と結論
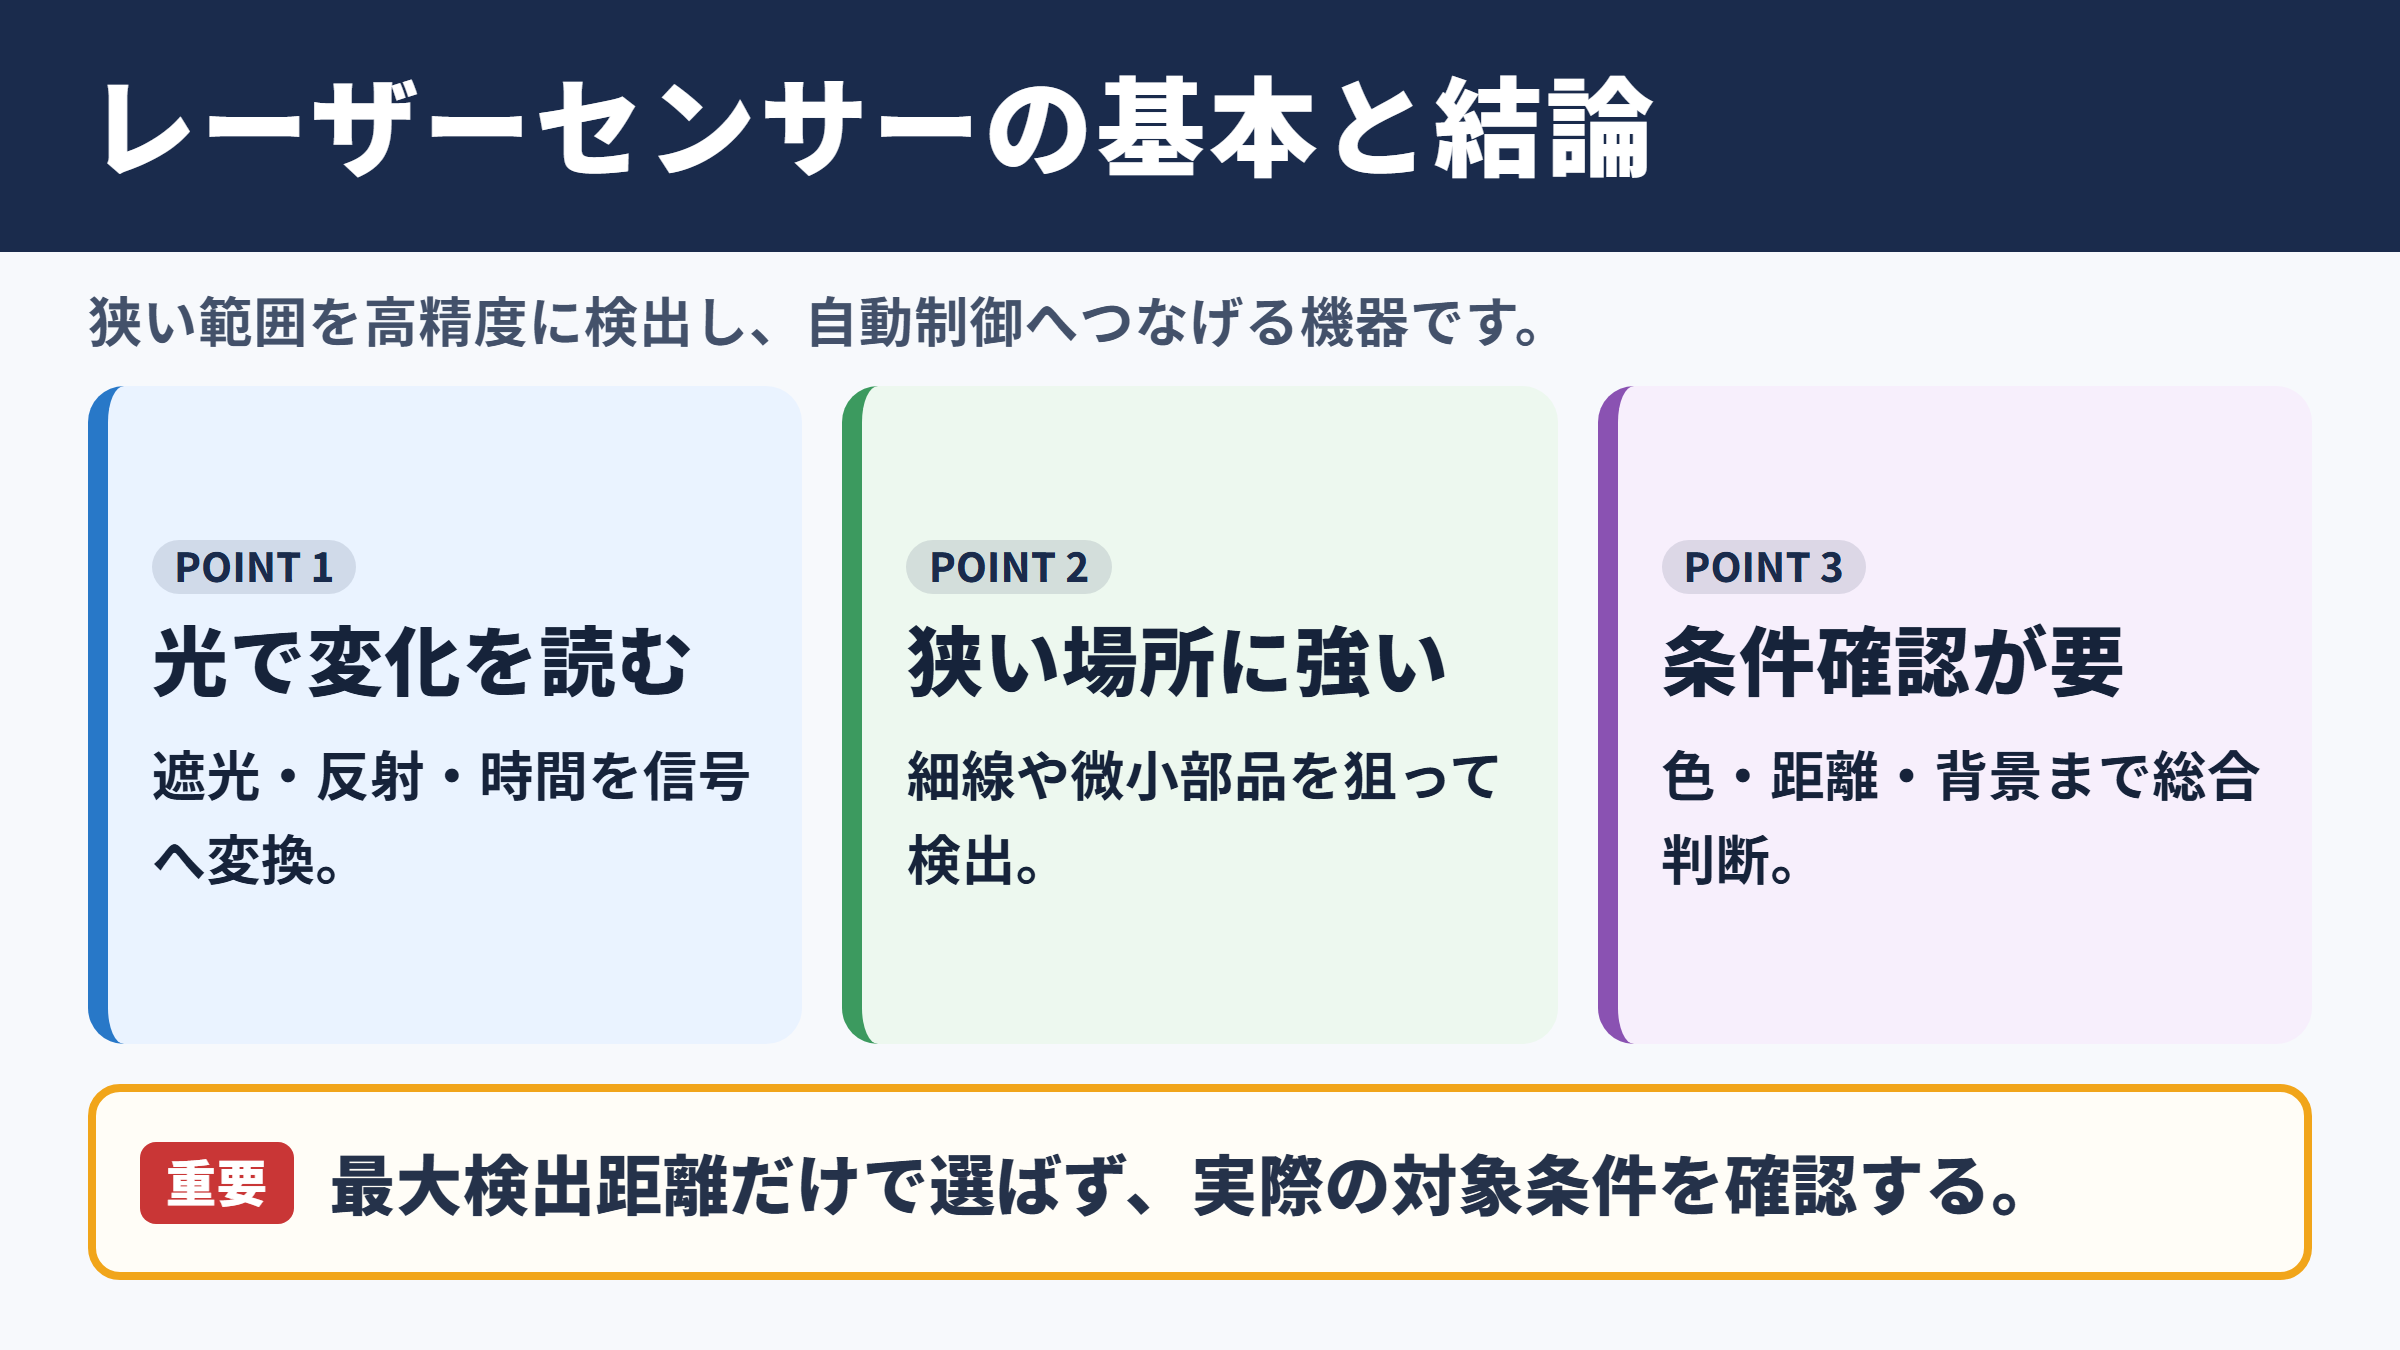
それではまずレーザーセンサーの概要と、導入前に押さえたい結論について解説していきます。
レーザー光を利用する検出機器
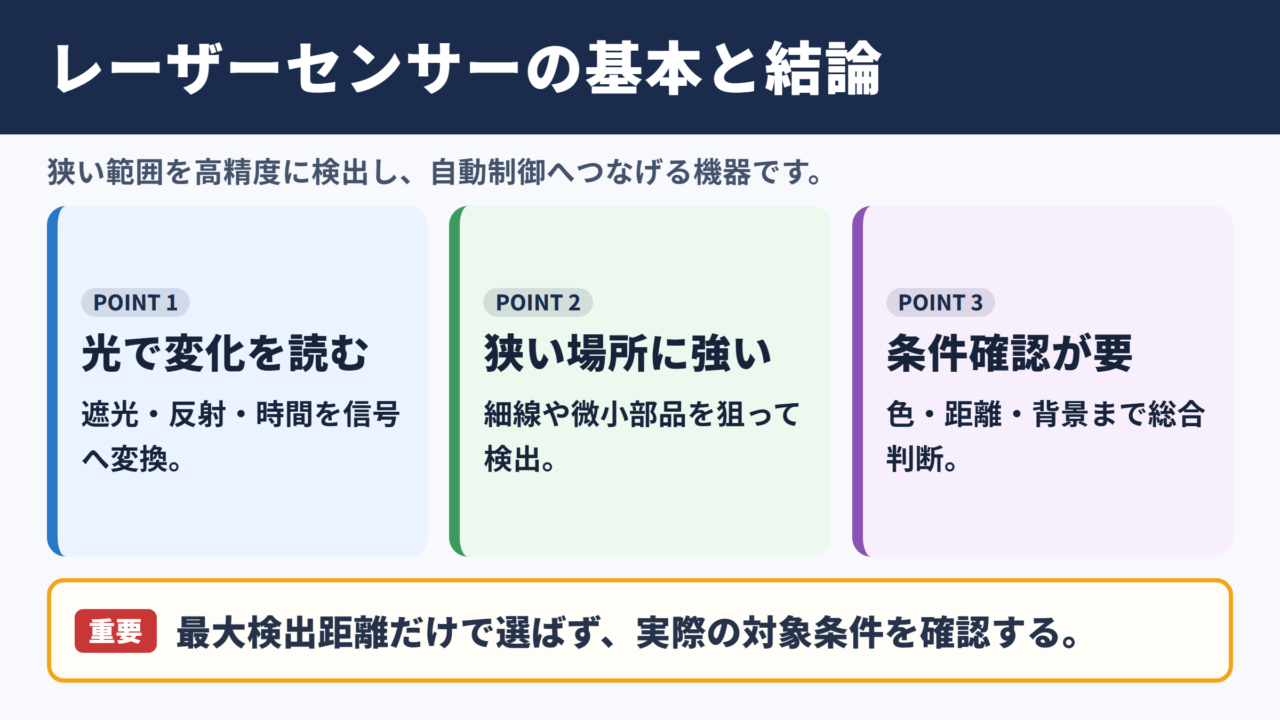
レーザーセンサーとは、レーザー光を対象物に照射し、光が遮られたか、反射して戻ったか、どの程度の時間で戻ったかなどを読み取って情報を得る検出機器です。
レーザー光は一般的なLED光よりも広がりにくく、スポット径を小さくしやすい特徴があります。
このため、細い線材、微小な電子部品、段差、穴、透明フィルムの端部など、狭い範囲を狙って検出したい場面に適しています。
センサー本体には発光部と受光部があり、受光量や反射位置、往復時間といった変化を電気信号へ変換します。
制御盤のPLCや表示器へ信号を送れば、設備の停止、カウント、選別、位置補正などの自動制御につなげられます。
高精度と長距離を両立しやすい理由
レーザーセンサーが高精度な検出に向く理由は、光が比較的まっすぐ進み、照射範囲を限定しやすい点にあります。
広がりの大きい光では背景や周辺部品まで光が当たりやすく、意図しない反射光を受けることがあります。
これに対してレーザー光は検出エリアを絞れるため、対象物と背景を分けて判断しやすくなります。
また、受光側の光学系や演算機能を組み合わせることで、数十ミリメートルの近距離から数メートル以上の長距離まで対応できる機種もあります。
ただし、検出距離が長いほど常に精度が高まるわけではありません。
設置距離、対象物の色、表面状態、周囲光、振動などを踏まえて、必要な検出性能を見極めることが大切でしょう。
レーザーセンサー選定では、検出距離だけでなく、対象物の大きさ、色、光沢、移動速度、背景までの距離をまとめて確認することが重要です。
カタログ上の最大検出距離だけで判断すると、実機で安定しない場合があります。
用途に応じて変わる最適な方式
レーザーセンサーには、発光器と受光器を向かい合わせる透過型、対象物からの反射光を使う反射型、距離の変化を数値として扱う距離測定型などがあります。
部品の通過だけを確実に見たいなら透過型、設置スペースを抑えたいなら反射型、位置や高さを管理したいなら距離測定型が候補になります。
長距離で安定して検出したい場合は、反射率の高い反射板を使う回帰反射型も有力です。
何を検出するのかではなく、何を信号として取り出したいのかを先に決めると、方式選びが進めやすくなります。
レーザーセンサーの仕組みと原理
続いてはレーザーセンサーの仕組みと原理を確認していきます。
発光から受光までの基本構成
多くのレーザーセンサーは、レーザーダイオード、レンズ、受光素子、増幅回路、演算回路、出力回路で構成されています。
レーザーダイオードが発した光はレンズで整えられ、対象物へ向けて照射されます。
対象物が光を遮る、あるいは光を反射することで、受光素子に届く光の状態が変化します。
受光素子は光の強さを電気信号へ変換し、内部回路は設定したしきい値と比較して検出の有無を判定します。
判定結果はNPN出力、PNP出力、アナログ電圧、電流出力、通信信号などとして外部へ送られます。
この一連の処理によって、人の目では追いにくい高速な通過や微小な位置差も設備側で扱えるようになります。
受光量による判定原理
最も基本的な判定方法は、受光量の増減を利用する方式です。
透過型では、発光器から受光器へ届く光が対象物によって遮られると、受光量が大きく減少します。
反射型では、対象物が近づいて反射光が戻ると、受光量が増加する仕組みです。
センサーはあらかじめ設定したしきい値を基準にして、受光量が上回ったか下回ったかを出力します。
受光量判定の考え方は、受光量が設定値より大きいときに検出、または小さいときに検出と決める方法です。
対象物の色や表面の変化で受光量が揺れる場合は、余裕を持ったしきい値設定が必要になります。
黒色のワークは光を吸収しやすく、白色や金属光沢のあるワークは強く反射しやすい傾向があります。
したがって、反射型では対象物を実際に用いて感度を調整する作業が欠かせません。
検出余裕度を確保することが、停止や誤カウントを減らす基本になります。
変調光と外乱光の抑制
工場内には照明、窓からの太陽光、溶接光、他のセンサー光など、検出に影響する光が存在します。
レーザーセンサーの多くは、光を一定の周期で点滅させる変調方式を用いています。
受光側は発光側と同じ周期の光を中心に読み取るため、周囲光の影響を小さくしやすくなります。
さらに、相互干渉防止機能を持つ機種では、隣接するセンサー同士が影響しにくいよう、発光タイミングや周波数を調整します。
複数台を近接設置する場合は、取扱説明書に記載された干渉防止台数、設置間隔、光軸方向を確認しましょう。
防塵カバーの汚れや結露も受光量低下の原因になるため、光学面の清掃計画まで含めると安定運用につながります。
透過型・反射型・距離測定の検出方式
続いては代表的な検出方式の特徴を確認していきます。
透過型の検出特性
透過型は、発光器と受光器を対向させ、その間を通るレーザー光が対象物によって遮られるかどうかを検出する方式です。
対象物の色、光沢、表面状態による影響を受けにくく、安定した有無判定を行いやすい点が大きな利点です。
黒いゴム部品、光沢のある金属、色が混在する製品であっても、光を遮る大きさが確保されていれば検出できます。
細いワイヤーやピン、透明な容器の通過検出にも使われますが、透明体は光の屈折によって判定が変わる場合があります。
設置時には発光器と受光器の光軸を正確に合わせる必要があり、長距離になるほどアライメント調整は重要になります。
拡散反射型と回帰反射型の違い
拡散反射型は、センサーから照射した光が対象物で反射し、その一部が同じセンサーへ戻ることを利用する方式です。
発光部と受光部を同じ側に設置できるため、配線や設置スペースを抑えやすいでしょう。
ただし、対象物の色や反射率の影響を受けやすく、黒色物体や傾いた表面では検出距離が短くなることがあります。
回帰反射型は、センサーと反射板を向かい合わせ、反射板から戻る光がワークによって遮られるかを判定します。
対象物の反射率に左右されにくく、片側設置で比較的長い検出距離を確保しやすい方式です。
透明体検出用の偏光フィルター付き機種では、反射板からの戻り光と透明体表面からの反射を区別しやすくしています。
| 方式 | 検出の考え方 | 主な利点 | 注意点 |
|---|---|---|---|
| 透過型 | 光が遮られる変化を判定 | 色や表面状態の影響が小さい | 発光器と受光器の両側設置が必要 |
| 拡散反射型 | 対象物からの反射光を判定 | 片側設置で構成が簡単 | 色や光沢で検出距離が変化しやすい |
| 回帰反射型 | 反射板からの戻り光を判定 | 長距離の通過検出に対応しやすい | 反射板の汚れや位置ずれに注意 |
| 距離測定型 | 距離や位置の変化を数値化 | 段差や高さの管理に使える | 測定範囲と分解能の確認が必要 |
距離測定型の代表的な原理
距離測定型レーザーセンサーでは、対象物の有無だけでなく、センサーから対象物までの距離を測定します。
代表的な方式には、三角測距方式、飛行時間方式、位相差方式があります。
三角測距方式は、投光点からの反射光が受光素子上のどの位置に入るかを利用する方法です。
近距離から中距離で高い分解能を得やすく、段差、厚み、位置ずれの測定に使われます。
三角測距方式では、対象物までの距離が変わると、受光素子上の反射光の位置も変化します。
この位置変化を演算することで、距離や高さの差を求めます。
飛行時間方式は、光を照射してから反射光が戻るまでの時間を測る原理です。
光速を利用するため長距離測定に向き、物流設備や屋外設備、クレーン位置の監視などでも活用されます。
位相差方式は送信光と受信光の位相のずれを比較する方式で、測定距離と応答性のバランスを取る用途に用いられます。
光電センサとの違いと使い分け
続いてはレーザーセンサーと光電センサの違いを確認していきます。
光源とスポット径の違い
光電センサは光を使って対象物を検出する機器の総称であり、LEDを光源とする製品もレーザーを光源とする製品も含まれます。
そのため、レーザーセンサーは広い意味では光電センサの一種と考えられます。
一般的なLED光電センサは、比較的広い光軸や検出エリアを持つ製品が多く、コストや扱いやすさの面で優れています。
レーザーセンサーは光の広がりを抑えやすく、小さなスポットで狙った場所を検出しやすい点が特徴です。
部品間の隙間が狭い設備、背景に近い位置での検出、微小ワークの有無確認では、レーザー光の高い指向性が特に役立ちます。
検出対象と設置環境による選定
大きな段ボール箱の通過確認や、一定の位置にある容器の有無確認であれば、一般的な光電センサで十分なケースがあります。
一方、直径の小さいシャフト、基板上の部品、細いフィルム端部、わずかな段差を検出する場合は、レーザーセンサーが有利でしょう。
対象物の表面が鏡面に近い場合、正反射した光が受光部へ戻らず、拡散反射型では検出が不安定になることがあります。
この場合は透過型、回帰反射型、距離測定型の検討や、センサーの取付角度の変更が有効です。
粉塵が多い環境では、レンズ表面への付着による受光量低下も考慮しなければなりません。
保護構造、エアパージ、清掃のしやすさ、耐環境性まで確認しておくと、導入後の保全負担を抑えられます。
光電センサとレーザーセンサーの選択では、必要以上に高精度な機種を選ぶより、対象物と設置条件に対して安定余裕のある方式を選ぶことが重要です。
微小検出や狭い検出範囲が必要なときに、レーザーセンサーの強みが生きます。
比較表で見る導入判断
両者は優劣ではなく、求める検出条件によって使い分ける関係です。
以下の比較を基準にすると、現場に合う方向性を整理しやすくなります。
| 比較項目 | レーザーセンサー | 一般的なLED光電センサ |
|---|---|---|
| 光の広がり | 小さく絞りやすい | 比較的広がりやすい |
| 微小物体の検出 | 得意な機種が多い | 対象サイズによっては難しい |
| 長距離検出 | 対応機種を選びやすい | 方式と機種により異なる |
| 背景の影響 | 限定した範囲を見やすい | 設置条件の影響を受ける場合がある |
| コスト | 高機能品では上がりやすい | 標準的な用途では抑えやすい |
| 主な用途 | 精密位置決め、微小物体、距離測定 | 有無検出、通過検出、簡易的な自動化 |
検出対象の最小寸法、設置可能な距離、必要な応答時間を整理し、実際のワークでテストすることが理想です。
カタログ値は基準値であり、現場の再現試験が最終判断になる点を押さえておきましょう。
長距離検出と距離測定の選定基準
続いては長距離検出と距離測定で確認したい選定基準を解説していきます。
検出距離と測定範囲の考え方
長距離検出では、カタログに記載された最大検出距離だけを見るのではなく、実際の設置距離にどの程度の余裕があるかを確認します。
拡散反射型の検出距離は、標準白色紙を基準として示されることが多く、黒色や粗い表面の対象物では短くなる場合があります。
回帰反射型では反射板の種類や大きさ、汚れ、光軸のずれが性能に影響します。
距離測定型では、測定範囲のほかに、繰り返し精度、直線性、分解能、応答時間を確認する必要があります。
例えば、対象物が毎秒で移動する場合、応答時間が長いと測定位置がずれ、制御への反映が遅れるおそれがあります。
対象物の色・材質・表面状態
レーザーセンサーの安定性は、対象物の反射特性に大きく左右されます。
白色や明るい金属面は反射光が強くなりやすい一方、黒色、ゴム、つや消し面は受光量が小さくなりがちです。
鏡面金属や透明樹脂は、光が特定方向へ反射または透過するため、一般的な拡散反射方式では読み取りにくいことがあります。
距離測定型では、対象物の色による測定誤差を補正する機能を持つ製品もありますが、条件によって限界があります。
同じ製品でも表面処理、ロット差、汚れ、結露で挙動が変わることがあるため、実際の最悪条件を想定して検証しましょう。
検証では、正常品だけでなく、黒色品、光沢品、汚れた状態、傾いた状態、背景が近い状態を準備すると、誤検出の要因を見つけやすくなります。
検出距離は余裕を持たせ、感度設定後に表示値が安定しているか確認します。
分解能・応答時間・出力形式
分解能は、センサーがどれほど小さな変化を区別できるかを示す目安です。
ただし、分解能が高いほど必ず現場で使いやすいとは限りません。
高分解能の設定では、振動や表面の微細な凹凸まで拾い、出力が不安定になる場合もあります。
必要な管理幅に対して適切な分解能を選び、平均化機能やヒステリシスを活用するとよいでしょう。
応答時間は高速搬送で特に重要で、検出対象の通過時間より十分に短い値が必要です。
出力形式についても、単純なON・OFF信号でよいのか、距離に応じたアナログ出力が必要なのか、IO-Linkなどの通信で状態監視まで行いたいのかを整理します。
検出性能と制御方式を一緒に設計することが、設備全体の使いやすさにつながります。
レーザーセンサーの設置・調整・保全
続いてはレーザーセンサーを安定稼働させる設置と保全を確認していきます。
光軸調整と取付剛性
透過型や回帰反射型では、発光側と受光側、または反射板との光軸を合わせる作業が必要です。
表示灯や受光量表示を見ながら、もっとも受光量が大きくなる位置へ調整します。
調整直後に動作していても、取付金具が弱く振動で位置が変われば、徐々に検出余裕を失うことがあります。
センサー本体、ブラケット、支柱、反射板を含めて剛性を確保し、搬送装置やシリンダーの振動が伝わりにくい位置を選ぶことが重要です。
長距離ではわずかな角度ずれが大きな位置ずれにつながるため、設置後に設備を実際の速度で動かして確認しましょう。
感度設定としきい値の調整
反射型では、対象物がある状態とない状態の受光量の差を確認し、その中間付近にしきい値を設定するのが基本です。
自動感度設定機能を使う場合でも、対象物と背景の両方を正しく登録できているか確認が必要です。
背景を消去するBGS機能を搭載したセンサーでは、背景までの距離を基準にして、指定距離より手前の物体だけを検出できます。
部品の後ろに治具やコンベアがある場合に有効ですが、対象物の角度や色によって判定が変化するため、余裕度を確認しましょう。
しきい値は一度決めて終わりではなく、保全時に見直す管理値として扱うと安心です。
設定値を記録せずにセンサー交換を行うと、復旧後に検出条件が変わることがあります。
取付位置、感度、表示値、対象物までの距離を設備台帳へ残しておくと、トラブル時の復旧が速くなります。
汚れ・結露・相互干渉への対策
粉塵、油煙、水滴、結露は、投光窓や受光窓を覆い、受光量を低下させます。
受光量が低下すると、透過型では光が遮られたように見え、反射型では対象物を見失うことがあります。
定期清掃の頻度は環境によって異なりますが、表示値の推移を確認すると清掃時期を判断しやすくなります。
エアブローを設ける場合は、光学面に直接強い風を当てて汚れを押し込まないよう、流れの向きにも配慮しましょう。
複数のレーザーセンサーが近い場所にあると、他機の光を受光して誤動作する可能性があります。
発光タイミングの設定、取付角度の変更、遮光板の追加、機種の干渉防止機能の利用などで対策できます。
レーザーセンサー選びのまとめ
レーザーセンサーは、細く指向性の高い光を利用し、微小な対象物、狭い検出範囲、長距離の通過確認、距離や段差の測定に対応できるセンサーです。
透過型は対象物の色や表面状態に影響されにくく、拡散反射型は片側設置のしやすさ、回帰反射型は長距離検出、距離測定型は位置管理という強みを持ちます。
光電センサとの違いは、主に光源の特性とスポット径、検出エリアの絞りやすさにあります。
微小部品や背景の近いワークを確実に検出したい場合には、レーザーセンサーの高い指向性が有効でしょう。
選定時は、検出距離、対象物の色や材質、表面の光沢、移動速度、背景、周囲光、粉塵、必要な出力形式を総合的に確認することが大切です。
実際のワークと最悪条件に近い環境で検証し、受光量や測定値に十分な余裕を持たせれば、誤検出や設備停止のリスクを抑えやすくなります。
用途に合った検出方式を選び、設置、調整、定期保全まで整えることが、レーザーセンサーを長く安定して活用するポイントです。