制御システムは、エアコンの室温調整、工場の生産設備、自動車の運転支援、ロボットの動作など、私たちの身近な場所で活用されています。
目標とする状態を保つために、対象を測定し、必要に応じて動かし方を変える仕組みが制御の基本です。
一見すると専門的に感じる分野ですが、入力、出力、センサー、制御装置、アクチュエータという役割に分けて捉えると、全体像を理解しやすくなります。
本記事では、制御システムの仕組み、代表的な種類、フィードバック制御の具体例、制御システム図の読み方、設計時の注意点を、初学者にもわかりやすい形で解説します。
制御システムの意味と基本構造
それではまず、制御システムの意味と全体の構造について解説していきます。
目標値へ近づける仕組み
制御システムとは、対象となる機械や設備の状態を、設定した目標値へ近づけたり、その状態を維持したりするための仕組みです。
たとえば室温を二十五度に保ちたい場合、現在の室温を把握し、目標との差を計算し、冷暖房の運転量を調整します。
このように、単に機械を動かすだけではなく、目的に合わせて動作を判断し、結果を整えることが制御システムの大きな役割です。
制御の対象は温度に限りません。
モーターの回転速度、液体の流量、タンク内の水位、製品の位置、圧力、明るさ、湿度なども代表的な制御対象です。
制御対象が変わっても、目標を決める、状態を測る、操作量を調整するという考え方は共通しています。
制御システムは、目標値と現在値の差を小さくするために、機器やプログラムを連携させる仕組みです。
安定した品質、安全性、省エネルギー、作業の自動化を支える重要な技術といえるでしょう。
入力から出力までの構成要素
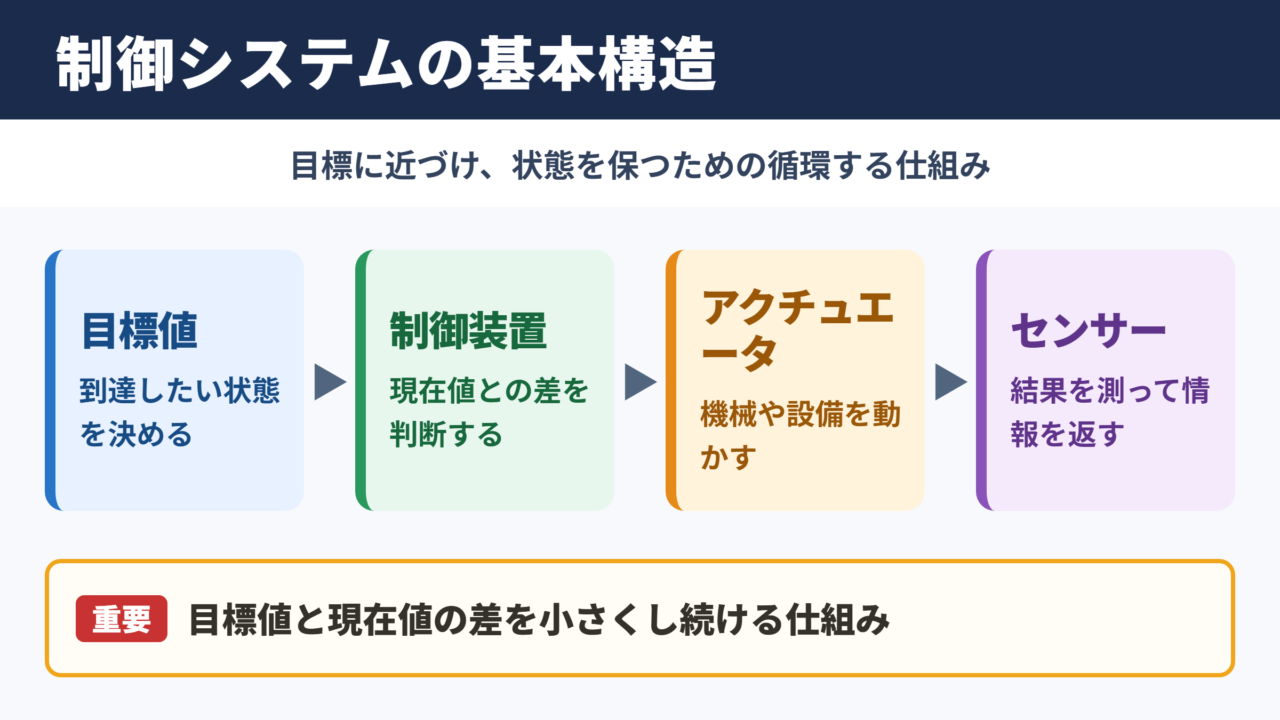
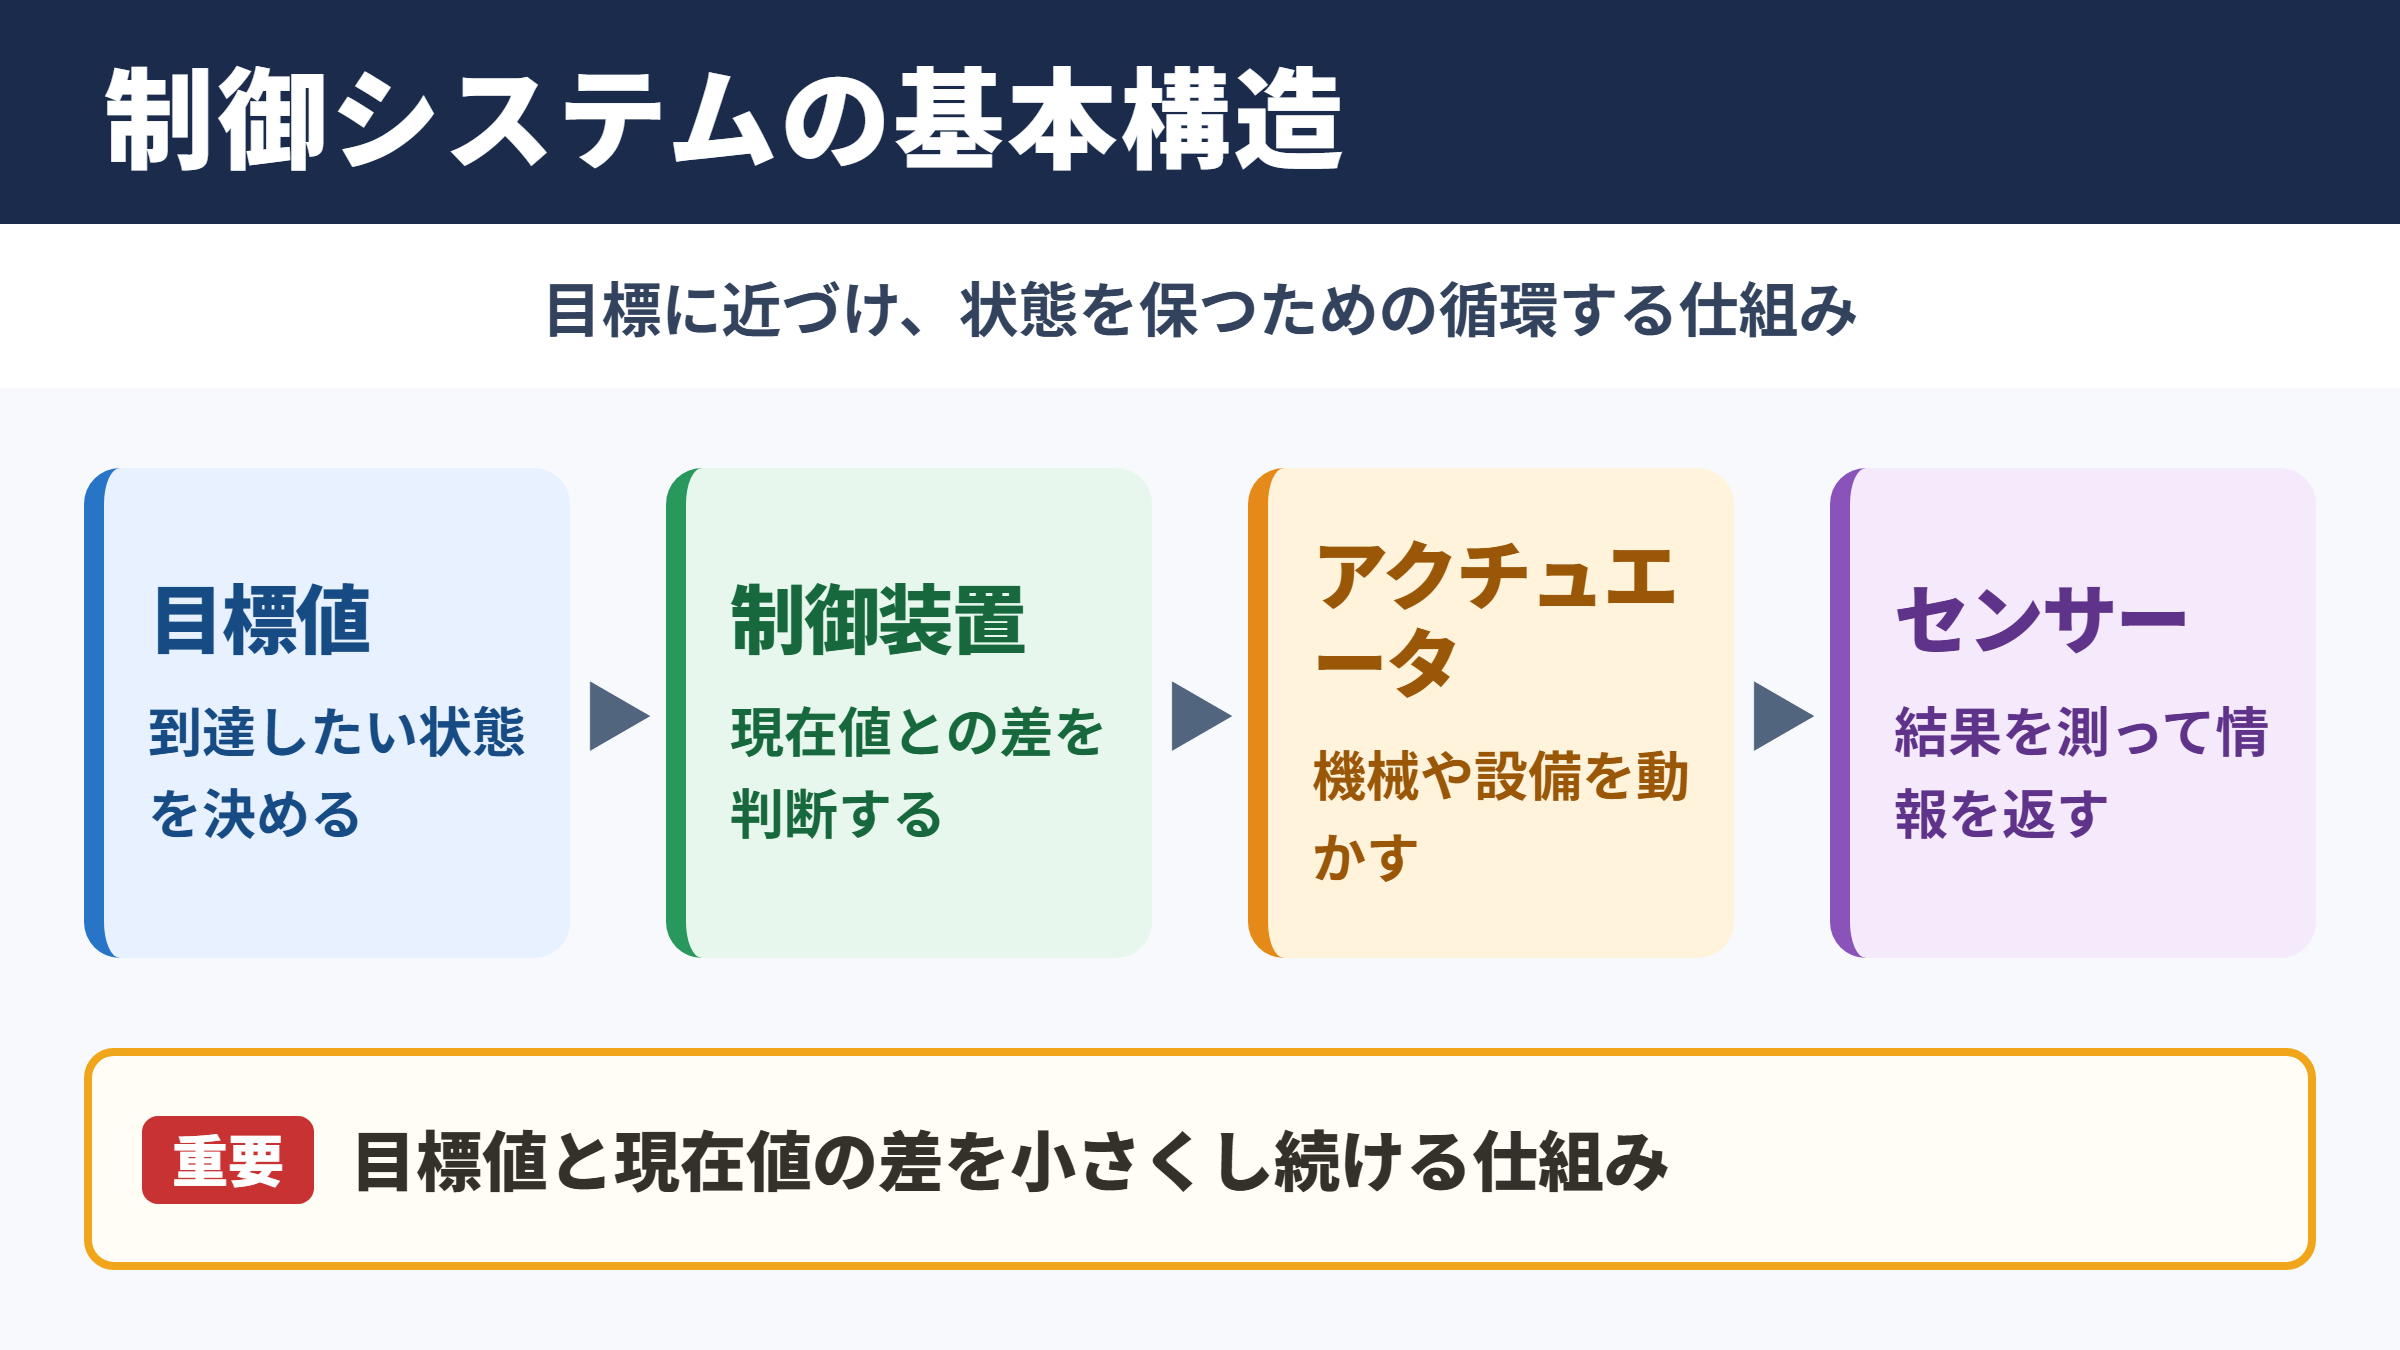
制御システムは、複数の要素が役割分担をして成立します。
まず、利用者や上位システムが与える指示を目標値として受け取ります。
次に制御装置が現在の状態と目標値を比較し、どの程度動かすべきかを判断します。
その指示に従ってアクチュエータが動き、モーター、バルブ、ヒーター、ポンプなどが制御対象へ作用します。
最後にセンサーが結果を測定し、制御装置へ情報を返します。
この流れが連続することで、外部環境や負荷が変化しても、目標に近い状態を保ちやすくなります。
| 構成要素 | 主な役割 | 具体例 |
|---|---|---|
| 目標値 | 到達したい状態を示す値 | 室温二十五度、毎分千回転 |
| 制御装置 | 差を計算して操作量を決める部分 | PLC、マイコン、コントローラー |
| センサー | 現在値を測定する部分 | 温度計、エンコーダ、圧力計 |
| アクチュエータ | 制御対象へ働きかける部分 | モーター、電磁弁、ヒーター |
| 制御対象 | 状態を変化させる対象 | 空間、機械、配管、搬送装置 |
制御システムが求められる場面
制御システムが必要になるのは、人が常に調整を続けることが難しい場面や、わずかなズレが品質や安全性に影響する場面です。
製造ラインでは、搬送速度が不安定になると工程ごとの処理に遅れが生じ、製品のばらつきにつながります。
空調設備では、外気温や在室人数が変化するため、固定した出力だけでは快適性と消費電力を両立できません。
そのため、状況の変化を検出して自動で補正する制御が欠かせません。
医療機器、航空機、電力設備のように安全性が強く求められる分野では、異常を検知した際に安全側へ移行する設計も重要になります。
制御は便利さを高めるだけでなく、事故や故障の発生を抑える基盤でもあります。
制御方式の種類と特徴
続いては、代表的な制御方式の違いを確認していきます。
シーケンス制御の考え方
シーケンス制御は、あらかじめ決めた順番に従って機械や設備を動かす方式です。
信号のオンとオフ、タイマー、センサーの検出結果などを条件として、次の動作へ移ります。
たとえば自動ドアでは、人を検知する、ドアを開く、一定時間待つ、安全を確認する、ドアを閉じるという順序で処理が進みます。
洗濯機、信号機、包装機、エレベーターなども、シーケンス制御の考え方が使われる代表例です。
動作の流れを明確に設計しやすく、PLCを用いた工場設備では広く利用されています。
ただし、途中の条件や異常時の処理を十分に洗い出さないと、想定外の停止や危険な動作につながる可能性があります。
オープンループ制御の特徴
オープンループ制御は、出力の結果を制御装置へ戻さず、決めた操作を実行する方式です。
一定時間だけヒーターを入れる、設定した回数だけモーターを回すといった動作が該当します。
構成が比較的簡単で、センサーや演算処理を減らせるため、導入コストを抑えやすい点が利点です。
一方で、周囲の温度、負荷、部品の経年変化などが起きても、結果を確認して補正することはできません。
オープンループ制御の例として、タイマーで三十秒間だけ散水する装置を考えます。
雨が降っていても土が乾いていても散水時間は同じであり、実際の土壌の状態を反映しない点が特徴です。
対象の変動が小さく、多少の誤差が問題になりにくい用途では、オープンループ制御が有効です。
反対に、高い精度や安定性が必要な場面では、結果を測って補正するフィードバック制御が適しています。
フィードバック制御の特徴
フィードバック制御は、制御対象の出力をセンサーで測定し、その情報を制御装置へ戻して操作量を調整する方式です。
目標値と現在値の差である偏差を基準に、必要な補正を繰り返します。
外乱や負荷変動が発生しても、自動的に目標値へ戻そうとする働きが、フィードバック制御の強みです。
空調の温度調節、車のクルーズコントロール、モーターの速度制御、液面制御などで広く採用されています。
ただし、補正を急ぎすぎると出力が行き過ぎ、目標値の周辺で大きく揺れる場合があります。
安定性と応答速度のバランスを取るためには、制御パラメータの調整が必要です。
フィードバック制御システム例
続いては、フィードバック制御システムの具体例を確認していきます。
エアコンの室温制御
エアコンは、フィードバック制御を理解するうえで身近な例です。
利用者が設定温度を入力すると、それが目標値になります。
室内機の温度センサーは現在の室温を測定し、制御基板は設定温度との差を判断します。
室温が高ければ冷房能力を上げ、設定温度に近づけばコンプレッサーや送風の出力を抑える仕組みです。
日射、調理、在室人数、扉の開閉などによって室温は変化しますが、センサー情報を使うことで運転を調整できます。
目標値、測定値、偏差、操作量という四つの要素を見つけると、フィードバック制御として整理しやすくなります。
設定温度が二十五度で、測定温度が二十八度の場合、偏差は三度です。
偏差が大きい間は冷房出力を高め、偏差が小さくなるにつれて出力を下げることで、快適性と省エネルギーの両立を目指します。
モーターの回転速度制御
工場のコンベヤーや工作機械では、モーターの回転速度を一定に保つ必要があります。
搬送物が増えるとモーターにかかる負荷が大きくなり、制御をしなければ回転数が下がることがあります。
そこでエンコーダなどのセンサーで実際の回転数を検出し、目標回転数との差を制御装置へ送ります。
制御装置はインバーターやサーボアンプへ指令を出し、必要に応じて電圧、周波数、電流を調整します。
この仕組みにより、負荷が変化しても搬送速度や加工条件を安定させやすくなります。
回転速度制御では、立ち上がりの速さだけでなく、停止時の位置ずれや振動を抑えることも大切です。
液面と流量の制御
タンクの液面制御では、液体の高さを一定範囲に保つことが求められます。
液面計がタンク内の現在値を測定し、制御装置が目標水位との偏差を計算します。
液面が低下すれば給水バルブを開く、液面が上昇すればバルブを絞る、またはポンプを止めるといった操作を行います。
流量制御も似た構成ですが、対象となるのは一定時間あたりに流れる液体や気体の量です。
化学プラント、食品製造、浄水設備では、流量のわずかな変化が品質や安全性へ影響することがあります。
フィードバック制御では、センサーの測定誤差や応答の遅れも制御結果へ影響します。
制御装置だけでなく、配管、バルブ、ポンプ、検出器を含めたシステム全体で性能を考えることが重要です。
制御システム図の読み方
続いては、制御システム図に表れる信号と役割を確認していきます。
ブロック線図の基本要素
制御システム図では、各要素を箱で表し、信号の流れを矢印で示すブロック線図がよく使われます。
図の左側には目標値が置かれ、比較器で現在値との差が求められます。
その後、制御器、アクチュエータ、制御対象を通過し、出力が得られる流れが基本です。
出力はセンサーによって測定され、フィードバック信号として比較器へ戻ります。
矢印の向きを追うと、どの情報がどこへ伝わり、どの機器が何を判断しているかを把握できます。
| 図中の要素 | 読み方 | 確認したい点 |
|---|---|---|
| 目標値 | 設定値や指令値 | 何を基準に制御するか |
| 比較器 | 目標値と現在値の比較部分 | 偏差がどの向きで計算されるか |
| 制御器 | 偏差から操作量を作る部分 | PID制御などの方式 |
| 制御対象 | 実際に状態が変わる設備 | 遅れや負荷変動の有無 |
| フィードバック経路 | 出力を戻す信号経路 | センサーの精度と遅延 |
| 外乱 | 意図せず出力へ影響する要因 | 温度変化、摩擦、負荷変動 |
偏差と外乱の位置関係
制御システム図を読む際は、偏差と外乱がどこに入るかを確認すると理解が深まります。
偏差は目標値とフィードバックされた現在値との差であり、制御器が操作量を決める出発点です。
外乱は、制御者が意図しないのに制御対象へ影響を与える要因を指します。
たとえばモーター制御では、搬送物の重量変化や摩擦の増加が外乱になります。
空調制御では、外気温、日射、室内の発熱が外乱にあたります。
外乱が加わっても出力を安定させられるかは、制御システムの性能を評価する重要な視点です。
信号の単位と伝達遅れ
制御システム図では、信号が示す物理量と単位も見落とせません。
温度なら摂氏度、速度なら毎分回転数や毎秒メートル、圧力ならパスカルやメガパスカルなどが用いられます。
センサーの出力は、電圧、電流、通信データとして制御装置へ送られる場合があります。
たとえば四から二十ミリアンペアの信号は、産業設備で広く使用される代表的なアナログ信号です。
また、測定、通信、演算、機械動作には時間がかかるため、制御には必ず遅れが生じます。
遅れを無視して設計すると、補正が遅すぎたり、逆に過剰な補正で振動したりする原因になります。
制御システム設計の進め方
続いては、制御システム設計で押さえたい手順を確認していきます。
要求仕様と制御目標の整理
制御システム設計は、最初に何をどの範囲で制御したいのかを明確にするところから始まります。
目標値、許容誤差、応答時間、稼働条件、安全条件、停止条件を整理しなければ、適切な機器や制御方式を選べません。
たとえば温度を制御する場合でも、設定値に到達すればよいのか、変動をプラスマイナス〇・五度以内に抑える必要があるのかで、必要な構成は変わります。
生産設備では、品質要求だけでなく、サイクルタイム、保守性、設置環境、初期費用、運用コストも重要な判断材料です。
測れることと、制御できることは同じではないため、目標と実現手段を分けて考える必要があります。
設計条件の例として、搬送速度を毎分二十メートルに保ち、変動をプラスマイナス二パーセント以内にするという要求を設定します。
この場合は、速度を測るセンサーの分解能、モーターの能力、負荷変動、制御周期を合わせて検討します。
センサーとアクチュエータの選定
センサーは、制御対象の状態を正確に捉えるための入口です。
測定範囲、精度、分解能、応答速度、耐熱性、耐水性、耐ノイズ性を確認して選定します。
センサーの誤差が大きいと、制御装置が誤った現在値を基に判断するため、出力の安定性を損なう可能性があります。
アクチュエータは、制御装置の指示を実際の動きへ変換する装置です。
必要な力、速度、ストローク、応答性、寿命、非常停止時の挙動を考慮します。
モーター、シリンダー、電磁弁、比例弁、ヒーターなどから、用途に合うものを選びます。
特に安全に関わる設備では、電源が失われたときに停止するのか、弁を閉じるのか、保持するのかというフェールセーフ設計が欠かせません。
PID制御とパラメータ調整
PID制御は、産業分野で広く利用される代表的なフィードバック制御の手法です。
Pは比例動作で、偏差が大きいほど強く補正します。
Iは積分動作で、長時間残る小さな偏差を減らします。
Dは微分動作で、変化の速さを見ながら急な動きを抑える役割を持ちます。
PID制御の調整では、応答を速くしすぎると振動しやすくなり、安定性を優先しすぎると目標値への到達が遅くなります。
実機の特性を確認しながら、速度、安定性、精度のバランスを取ることがポイントです。
最初から最適な値を決めることは難しいため、シミュレーション、試運転、データ記録を活用して段階的に調整します。
制御周期、演算負荷、センサーのノイズ、機械の遅れも結果に影響するため、制御パラメータだけに注目しすぎないことが大切です。
制御器の設定と設備の物理的な特性を一体で確認する姿勢が、安定した設計につながります。
制御システムのまとめ
制御システムとは、目標とする状態に近づけるために、測定、判断、操作を繰り返す仕組みです。
入力された目標値とセンサーで得た現在値を比較し、制御装置がアクチュエータへ指示を出すことで、温度、速度、位置、流量、圧力などを整えます。
決められた順序で動かすシーケンス制御、結果を戻さずに操作するオープンループ制御、結果を測って補正するフィードバック制御には、それぞれ適した用途があります。
フィードバック制御システムでは、外乱や負荷変動があっても目標値へ近づこうとする点が大きな特徴です。
制御システム図を読むときは、目標値、偏差、制御器、制御対象、センサー、外乱の位置関係を追うと、動作を理解しやすくなります。
設計では、要求仕様を明確にし、センサーとアクチュエータを適切に選び、応答速度と安定性の両方を確認することが重要です。
制御システムは、品質の安定、安全性の向上、省エネルギー、自動化を支える技術として、幅広い分野でこれからも欠かせない存在となるでしょう。