テレセントリックレンズの用途は?画像処理や外観検査での活用も!(マシンビジョン:寸法測定:センサーサイズなど)
画像処理装置で部品の寸法や輪郭を確認するとき、撮影位置による見え方の変化が大きいと、正確な判定が難しくなります。
テレセントリックレンズは、遠近による倍率変化や視差を抑え、被写体を安定した大きさで撮影するための光学レンズです。
マシンビジョン、外観検査、寸法測定、位置決めなどで採用される理由を、センサーサイズや選定条件も交えながら解説します。
テレセントリックレンズの用途と特徴
それではまずテレセントリックレンズの用途と特徴について解説していきます。
寸法測定で倍率変化を抑える役割
一般的なレンズでは、被写体がレンズから離れたり近づいたりすると、画像上の大きさが変わります。
これは遠近法による自然な見え方ですが、部品の外径、穴径、ピッチ、段差の幅を測る場面では誤差の原因になります。
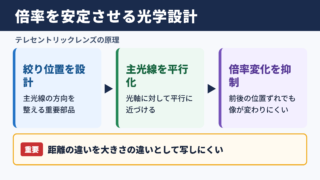
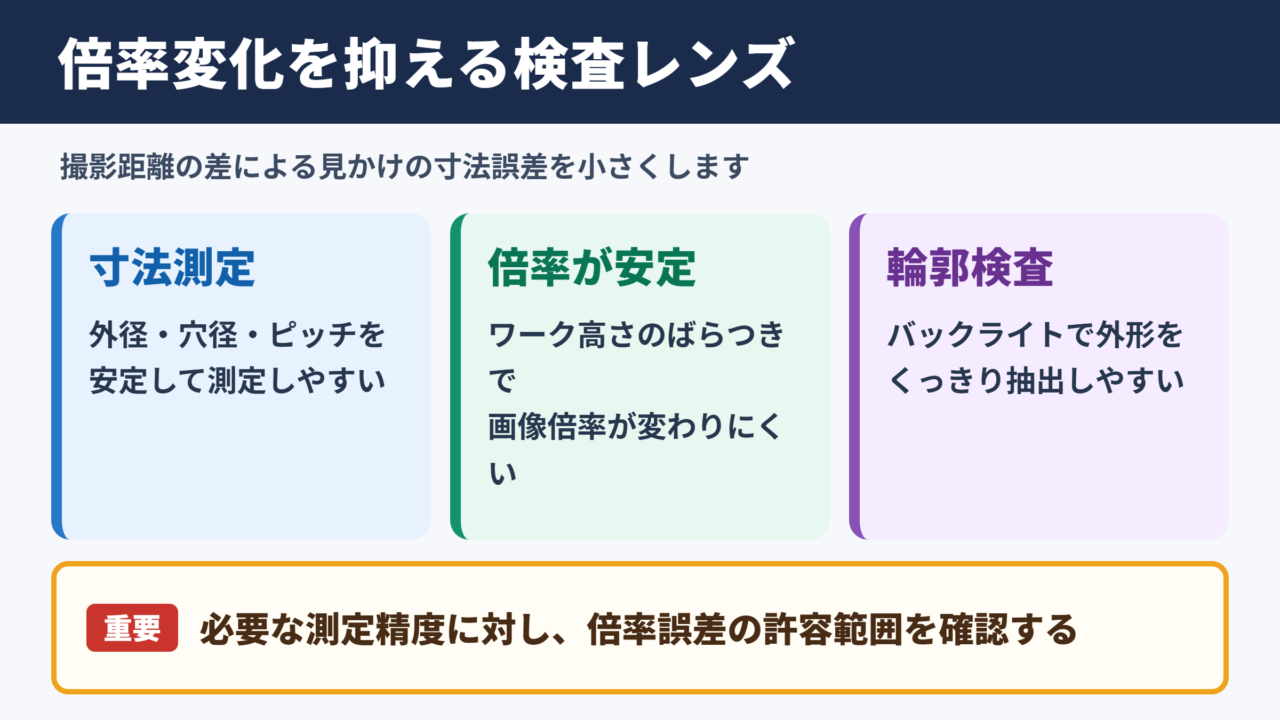
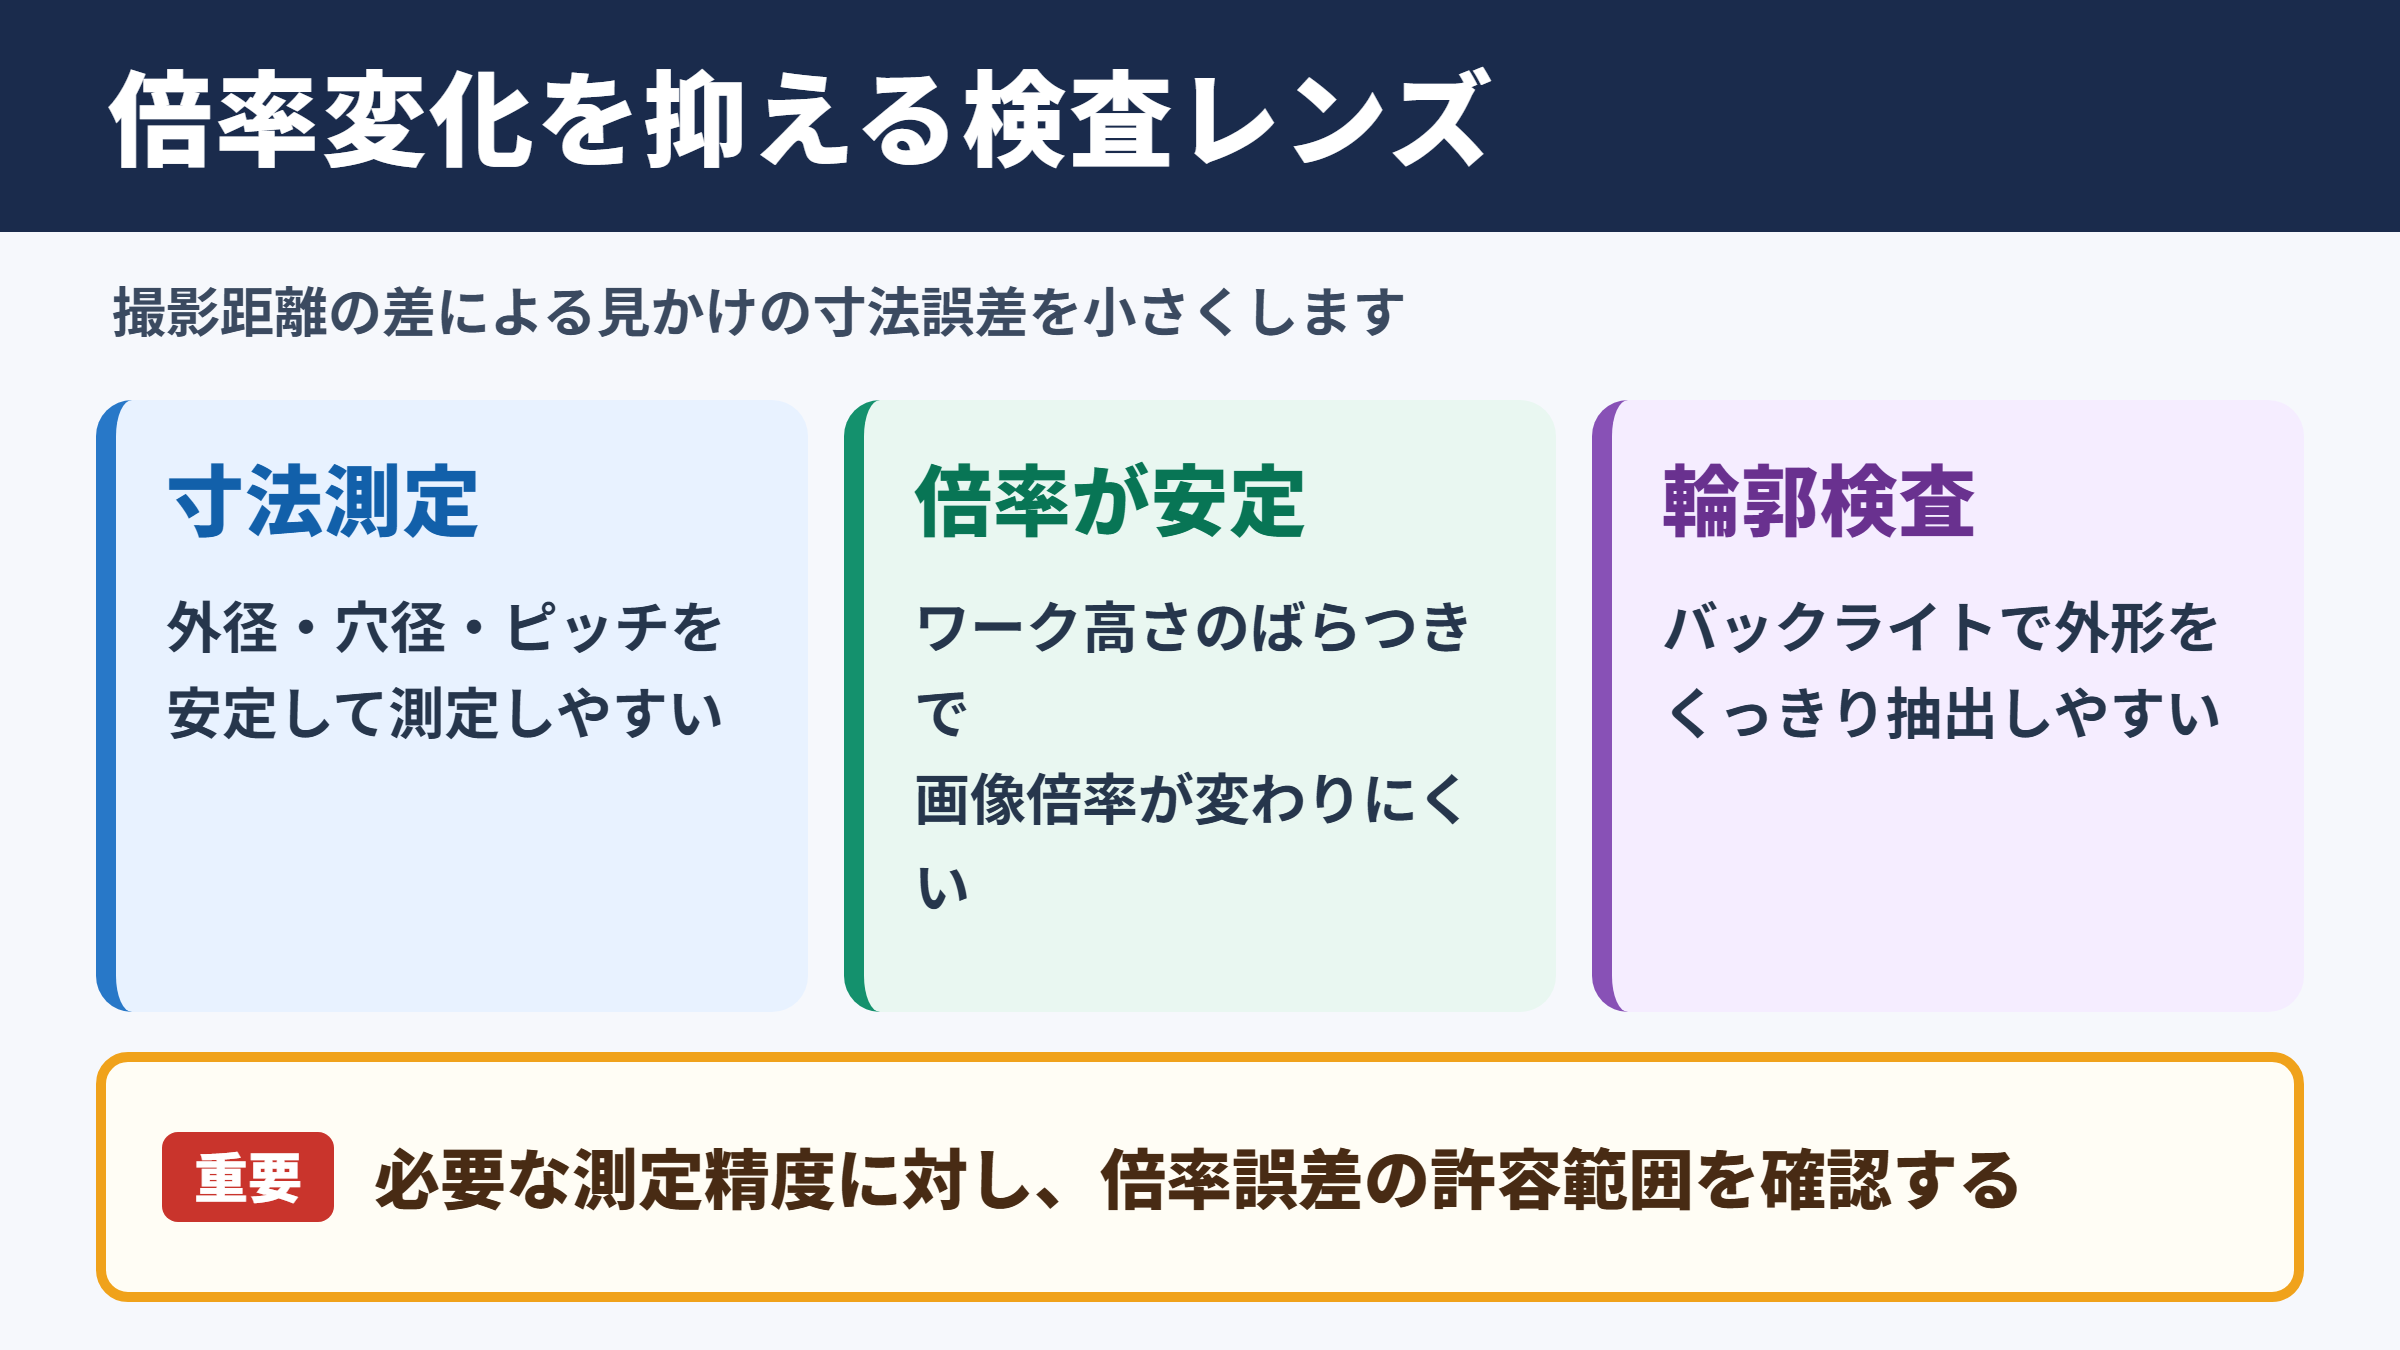
テレセントリックレンズは、被写体側の主光線を光軸とほぼ平行にする設計を持ち、撮影距離が少し変化しても画像倍率が変わりにくい点が特徴です。
ワークの高さにばらつきがあるラインでも、同じ寸法基準で判定しやすいことが大きな利点です。
たとえばコンベア上を流れる樹脂成形品では、製品ごとに姿勢や高さがわずかに異なる場合があります。
通常のレンズでは高さの違いが見かけの寸法差として現れますが、テレセントリックレンズなら影響を小さくできます。
画像上の長さは、実際の長さに撮影倍率を掛けて求めます。
実寸が10ミリメートルで倍率が0.5倍なら、センサー上では5ミリメートルとして写る計算です。
測定では、この倍率がワーク高さによって変わりにくいことが重要になります。
もっとも、完全に倍率が変わらないわけではありません。
仕様書にはテレセントリシティや倍率誤差が記載されているため、必要な測定精度に対して許容範囲を確認することが大切です。
外観検査で輪郭を明瞭にする用途
外観検査では、傷、欠け、バリ、打痕、印字ずれ、異物付着などをカメラ画像から検出します。
このとき、検査対象の輪郭がぼやけたり、角度によって大きく見え方が変わったりすると、画像処理のしきい値を安定させにくくなります。
テレセントリックレンズは被写体の周囲を比較的正確な形状で捉えやすく、シルエット検査との相性が良好です。
とくにバックライトと組み合わせると、部品の外形を黒い影としてくっきり抽出できます。
エッジ位置をサブピクセル単位で算出する画像処理では、安定した輪郭画像が判定精度を左右します。
電子部品の端子曲がり、Oリングの欠け、金属プレス品のバリ、医療部材の先端形状などは、代表的な活用例です。
表面の色や模様を確認する検査でも利用できますが、光沢面では照明設計の影響がより大きくなります。
レンズだけで解決しようとせず、同軸落射照明、リング照明、拡散照明、バックライトを目的に応じて選ぶ視点が必要でしょう。
位置決めとロボット制御への活用
ロボットが部品をつかむピッキング工程では、対象物の位置と角度をカメラで取得します。
部品の置かれる高さが変わると、一般レンズでは画像上の座標や寸法が変化し、把持位置の補正が必要になる場合があります。
テレセントリックレンズを使うと、視野内での座標換算を安定させやすく、位置決めアルゴリズムを組みやすくなります。
高精度なアライメントでは、レンズの歪みだけでなく、ワーク高さによる見かけの変動も管理対象です。
半導体パッケージ、コネクター、基板、精密ねじ、小型ギアなど、数十マイクロメートル単位の位置合わせが必要な現場で導入されます。
一方で、広い範囲を大まかに認識する用途では、通常のマシンビジョンレンズのほうが費用や設置性で有利なこともあります。
マシンビジョンと画像処理の組み合わせ
続いてはマシンビジョンと画像処理の組み合わせを確認していきます。
二値化とエッジ検出による輪郭抽出
マシンビジョンでは、カメラから取得した画像を画像処理ソフトウェアへ送り、特徴量を算出して良否を判定します。
テレセントリックレンズが得意とするのは、背景と対象物の明暗差を利用した輪郭抽出です。
バックライトで対象を撮影し、明るい背景と暗いワークを分離すれば、二値化によって外周線を取り出せます。
この輪郭から外径、内径、長さ、面積、円形度、角度、中心位置などを演算します。
画素数で測った幅を実寸へ換算するには、校正係数を使用します。
1画素が0.01ミリメートルに相当し、輪郭幅が500画素なら、算出寸法は5ミリメートルです。
校正は実際の設置状態で行い、撮影距離や照明を変更した後にも見直します。
輪郭が暗く太く見えるか、細く見えるかは、照明の位置、露光時間、しきい値、被写体の材質によって変化します。
そのため、テレセントリックレンズを採用しても、評価段階では多数のサンプルを撮影して再現性を確認する必要があります。
歪み補正とキャリブレーションの考え方
通常の広角レンズでは、画面の周辺部ほど直線が曲がって見える歪みが発生しやすくなります。
テレセントリックレンズは測定向けに歪みを低く抑えた製品が多く、画面内のどこにワークがあっても比較的均一に測りやすい構成です。
ただし低歪みと高精度測定は同じ意味ではなく、カメラ、取付治具、照明、画像処理条件まで含めて精度を作り込みます。
キャリブレーションでは、既知の寸法を持つ基準スケールや校正チャートを撮影し、画素座標と実寸座標の関係を登録します。
レンズの歪み補正機能を使う場合は、補正後の画像をどの処理工程で使うのかを明確にしておくと、寸法管理の混乱を防げます。
カメラやレンズを取り外した場合、ブラケットの再現性が低ければ、以前の校正値をそのまま使えないこともあります。
被写界深度と焦点ずれへの対応
被写界深度とは、ピントが合っているように見える被写体距離の範囲です。
テレセントリックレンズは倍率変化を抑える一方で、被写界深度が無限に広いわけではありません。
高さの異なる段付きワークを測定する場合は、各面が十分に鮮明に写るかを確認する必要があります。
絞りを絞ると被写界深度は深くなりますが、光量が減少し、回折によって解像力が低下する可能性もあります。
被写界深度を優先しすぎると微細なエッジが甘くなるため、照明強度と絞り値のバランスが重要です。
高速搬送では露光時間を短くしたくなりますが、短時間露光では光量不足になりがちです。
高輝度ストロボ照明や感度の高いカメラを組み合わせ、ぶれとノイズを抑える設計が求められます。
寸法測定に必要な倍率と分解能
続いては寸法測定に必要な倍率と分解能を確認していきます。
視野とセンサーサイズの関係
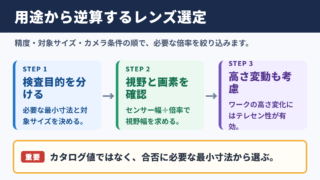
テレセントリックレンズを選ぶ際は、最初に必要な視野を決めます。
視野とは、一度の撮影で確認したい実物側の範囲です。
たとえば幅20ミリメートルの部品全体を確認したい場合、視野は少なくとも20ミリメートル以上必要になります。
撮像素子の大きさと視野から、おおよその必要倍率を考えられます。
倍率は、センサー上の有効寸法を実物側の視野で割る考え方です。
センサー幅が8.8ミリメートルで、実物の視野幅が22ミリメートルなら、必要倍率は約0.4倍になります。
実際にはカメラの有効画素領域や余白も考慮し、少し余裕を持たせて選定します。
同じレンズでも、対応するセンサーサイズを超えるカメラを組み合わせると、周辺減光や像の欠けが生じることがあります。
レンズの対応センサーサイズは、必ず仕様表で確認しましょう。
| 確認項目 | 内容 | 選定時の注意点 |
|---|---|---|
| センサーサイズ | カメラ撮像素子の対角寸法 | レンズの対応イメージサークル以内に収めます |
| 視野 | 実物側で撮影する範囲 | ワーク寸法と位置ずれの余裕を含めます |
| 倍率 | センサー上の像の大きさと実物の比率 | 必要な分解能から逆算します |
| 画素数 | 画像を構成するピクセル数 | 高画素化だけでは精度向上につながりません |
| 作動距離 | レンズ先端から被写体までの距離 | 照明や治具を置く空間も確保します |
画素分解能と測定精度の違い
画素分解能とは、1画素が実物側でどれほどの長さに相当するかという値です。
視野幅が20ミリメートルで、横方向の有効画素数が2000画素なら、単純計算では1画素が0.01ミリメートルに相当します。
しかし、画素分解能が10マイクロメートルだからといって、常に10マイクロメートルの測定精度が出るわけではありません。
輪郭のコントラスト、レンズの解像力、センサーのノイズ、照明むら、振動、しきい値設定などが測定値に影響します。
実務では、必要公差に対して十分な画素数を確保し、繰り返し測定したばらつきで性能を評価します。
サブピクセル処理を使えば、エッジ位置を1画素未満の細かさで推定できます。
ただしこれは画像の情報を統計的に補間する処理であり、光学系の不足した解像力を無制限に補えるものではありません。
テレセントリシティと許容誤差
テレセントリシティは、ワークの高さが変化したときに、倍率がどの程度変化するかを示す指標です。
仕様表では、パーセント表示、マイクロメートル毎の変化量、または角度として示されることがあります。
測定対象の厚みや上下動が大きいほど、この性能の重要度は高まります。
高さ変動がある工程では、部品公差だけでなく、搬送時の浮き、治具の平面度、ワーク反りも誤差要因として見積もる必要があります。
レンズ単体の仕様値ではなく、装置状態での総合的な測定ばらつきを確認することが重要です。
高精度測定では、校正用のマスターを複数の高さに置いて撮影し、倍率変化を実測する方法も有効です。
その結果を基に、許容できるワーク高さの範囲や、必要な治具精度を判断できます。
センサーサイズとレンズ選定の要点
続いてはセンサーサイズとレンズ選定の要点を確認していきます。
カメラ規格と対応センサーの確認
マシンビジョンカメラには、二分の一型、三分の二型、一型など、さまざまなセンサーサイズがあります。
同じ画素数でもセンサーの物理寸法が異なれば、画素ピッチや必要なレンズ像の大きさも変わります。
テレセントリックレンズの仕様には、対応するセンサーサイズが示されています。
一型対応のレンズに二分の一型カメラを使うことは一般に可能ですが、反対の組み合わせでは画面周辺が十分に写らないことがあります。
カメラの画素数だけを見るのではなく、センサーの有効寸法とレンズの対応範囲をセットで確認します。
高解像度カメラを使う場合は、レンズ側の解像性能も重要です。
レンズが細かい像を結像できなければ、画素数を増やしても鮮鋭な画像にはなりません。
マウント規格と機械設計の確認
カメラとレンズの接続には、Cマウント、Fマウント、Mマウントなどの規格があります。
産業用カメラではCマウントが広く使われますが、大型センサーや高解像度用途では別のマウントが選ばれる場合もあります。
ねじ径が合っていても、フランジバックや必要な作動距離が適合しなければ、所定の位置でピントを合わせられません。
また、テレセントリックレンズは一般的なFAレンズより大きく重い製品もあります。
取付ブラケットの剛性が不足すると、振動や温度変化で光軸がずれ、校正値に影響することがあります。
精密測定ではレンズ固定部の強度も光学性能の一部として扱う姿勢が必要です。
照明と作動距離の設計
作動距離は、レンズの先端から被写体までの距離です。
テレセントリックレンズでは、倍率ごとに作動距離が決められている製品が多く、任意の距離で使えるわけではありません。
レンズとワークの間には、照明、保護カバー、エアブロー、治具、搬送装置などを配置する必要があります。
そのため、仕様上は撮影可能でも、装置内に物理的に収まらないケースがあります。
レンズ選定は視野と倍率だけで終わりません。
作動距離、照明の設置空間、ケーブル取り回し、メンテナンス性までを機械設計と同時に検討すると、導入後の手戻りを減らせます。
バックライトを使う輪郭測定では、ワークと発光面の距離によって影の鮮明さが変わります。
対象を照明に密着させられない場合は、テレセントリックバックライトやコリメート照明の採用も検討対象になります。
外観検査システムでの導入手順
続いては外観検査システムでの導入手順を確認していきます。
検査目的と判定基準の整理
導入の出発点は、何を検出したいのかを具体化することです。
外径を測るのか、バリを見つけるのか、穴位置を確認するのか、印字の欠落を検出するのかによって、最適な撮像系は変わります。
不良品の現物を集め、最小の不良サイズ、発生位置、表面状態、許容できる見逃し率を整理します。
良品と不良品の差を画像上でどれだけ明確に分けられるかが、検査自動化の成否につながります。
検査項目が寸法と外観の両方に及ぶ場合、1台のカメラで対応できるとは限りません。
輪郭測定用のバックライト撮影と、表面傷確認用の拡散照明撮影を分けることで、判定の安定性が上がることもあります。
評価撮影と条件出しの進め方
レンズ候補が決まったら、実ワークを使って評価撮影を行います。
この段階では、良品だけでなく、傷、汚れ、欠け、変形、色差などを含む不良サンプルを準備することが重要です。
露光時間、ゲイン、絞り、照明強度、照明角度、ワーク位置を変えながら、判定に必要な画像が得られる条件を探します。
画像を見た印象だけではなく、測定値の標準偏差や、良否判定の分離度を数値で確認すると判断しやすくなります。
ライン稼働時と同じ振動、周囲光、搬送速度で評価することも欠かせません。
静止状態では問題がなくても、実稼働ではモーションブラーや反射変動が起こる可能性があります。
保守と定期校正の運用
検査装置は導入後も、撮像条件を維持することで性能を保ちます。
レンズ前面の汚れ、照明の劣化、カメラの位置ずれ、治具摩耗は、画像品質や測定値を徐々に変化させます。
定期清掃の方法、マスターによる始業点検、校正周期、異常時の再調整手順をあらかじめ決めておくと安心です。
測定システムでは、良いレンズを選ぶことと同じくらい、基準状態を再現できる保守手順が重要です。
マスター測定の履歴を残せば、精度変化の兆候を早めに把握しやすくなります。
レンズ交換やカメラ交換を行った際には、画像上の倍率、視野、歪み補正、判定しきい値を再確認します。
部品のロット変更で表面状態が変わる場合もあるため、現場と品質部門が連携して検査条件を見直す運用が望ましいでしょう。
テレセントリックレンズ活用のまとめ
テレセントリックレンズは、被写体の高さ変化による倍率の変動を抑え、寸法測定や輪郭検査を安定させたい場面で役立つ光学部品です。
マシンビジョンでは、バックライトと組み合わせた外形測定、部品位置決め、穴径判定、バリ検出などに活用できます。
選定では視野、倍率、画素分解能、センサーサイズ、作動距離、対応マウントを一体で検討することがポイントです。
高画素カメラや高性能レンズを導入しても、照明、治具、振動、キャリブレーションが整わなければ、期待した測定精度には届きません。
必要な公差と検査対象の特徴を整理し、実ワークによる評価撮影で再現性を確かめながら、最適な撮像システムを構築してください。