フィードフォワード制御とは?意味や仕組みをわかりやすく解説!(フィードバック制御との違い:具体例:制御工学:メリットとデメリットなど)
機械設備や空調、モーター、化学プラントなどを安定して動かすためには、対象の変化を適切に扱う制御技術が欠かせません。
なかでもフィードフォワード制御は、結果が悪化してから修正するのではなく、変動の原因を先に捉えて操作する考え方です。
外乱による影響を小さくしやすい一方で、正確なモデルや測定値が必要になるため、導入時には仕組みと限界の両方を理解しておく必要があります。
この記事では、フィードフォワード制御の意味、フィードバック制御との違い、代表的な具体例を、制御工学の基礎からわかりやすく整理します。
フィードフォワード制御の意味と結論
それではまずフィードフォワード制御の意味と、どのような場面で役立つのかを解説していきます。
変化の原因に先回りする制御方式
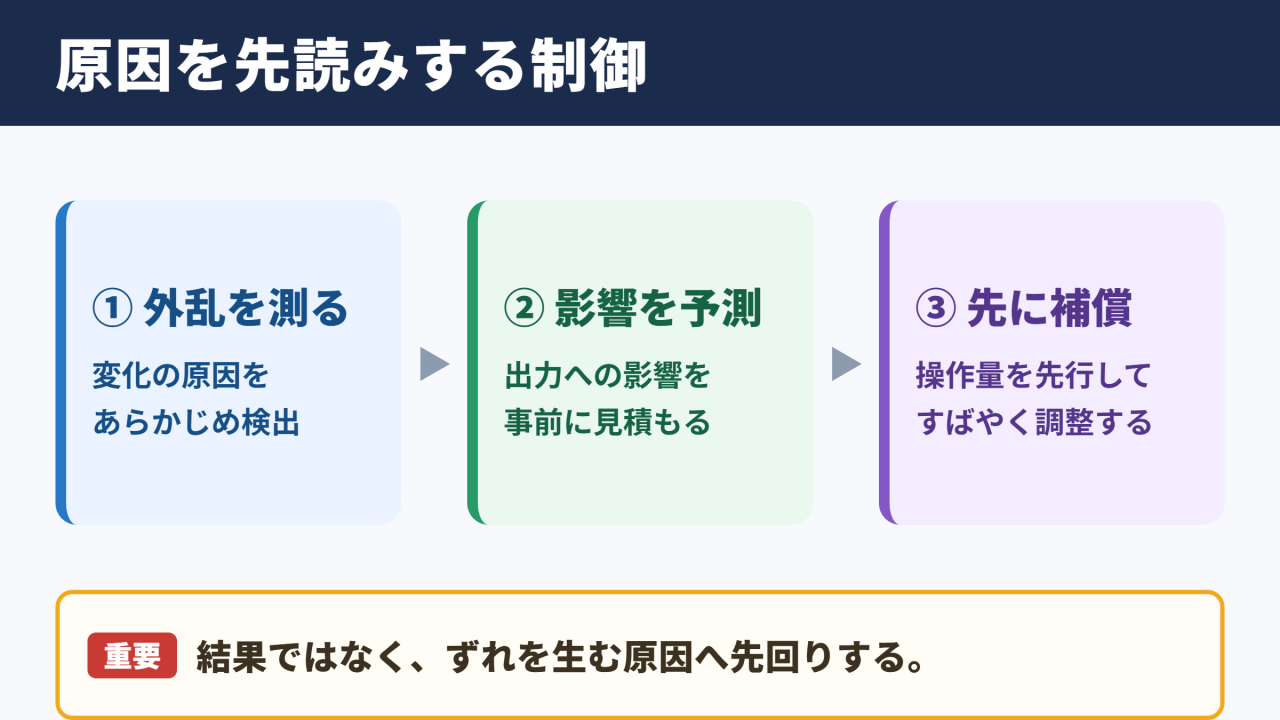
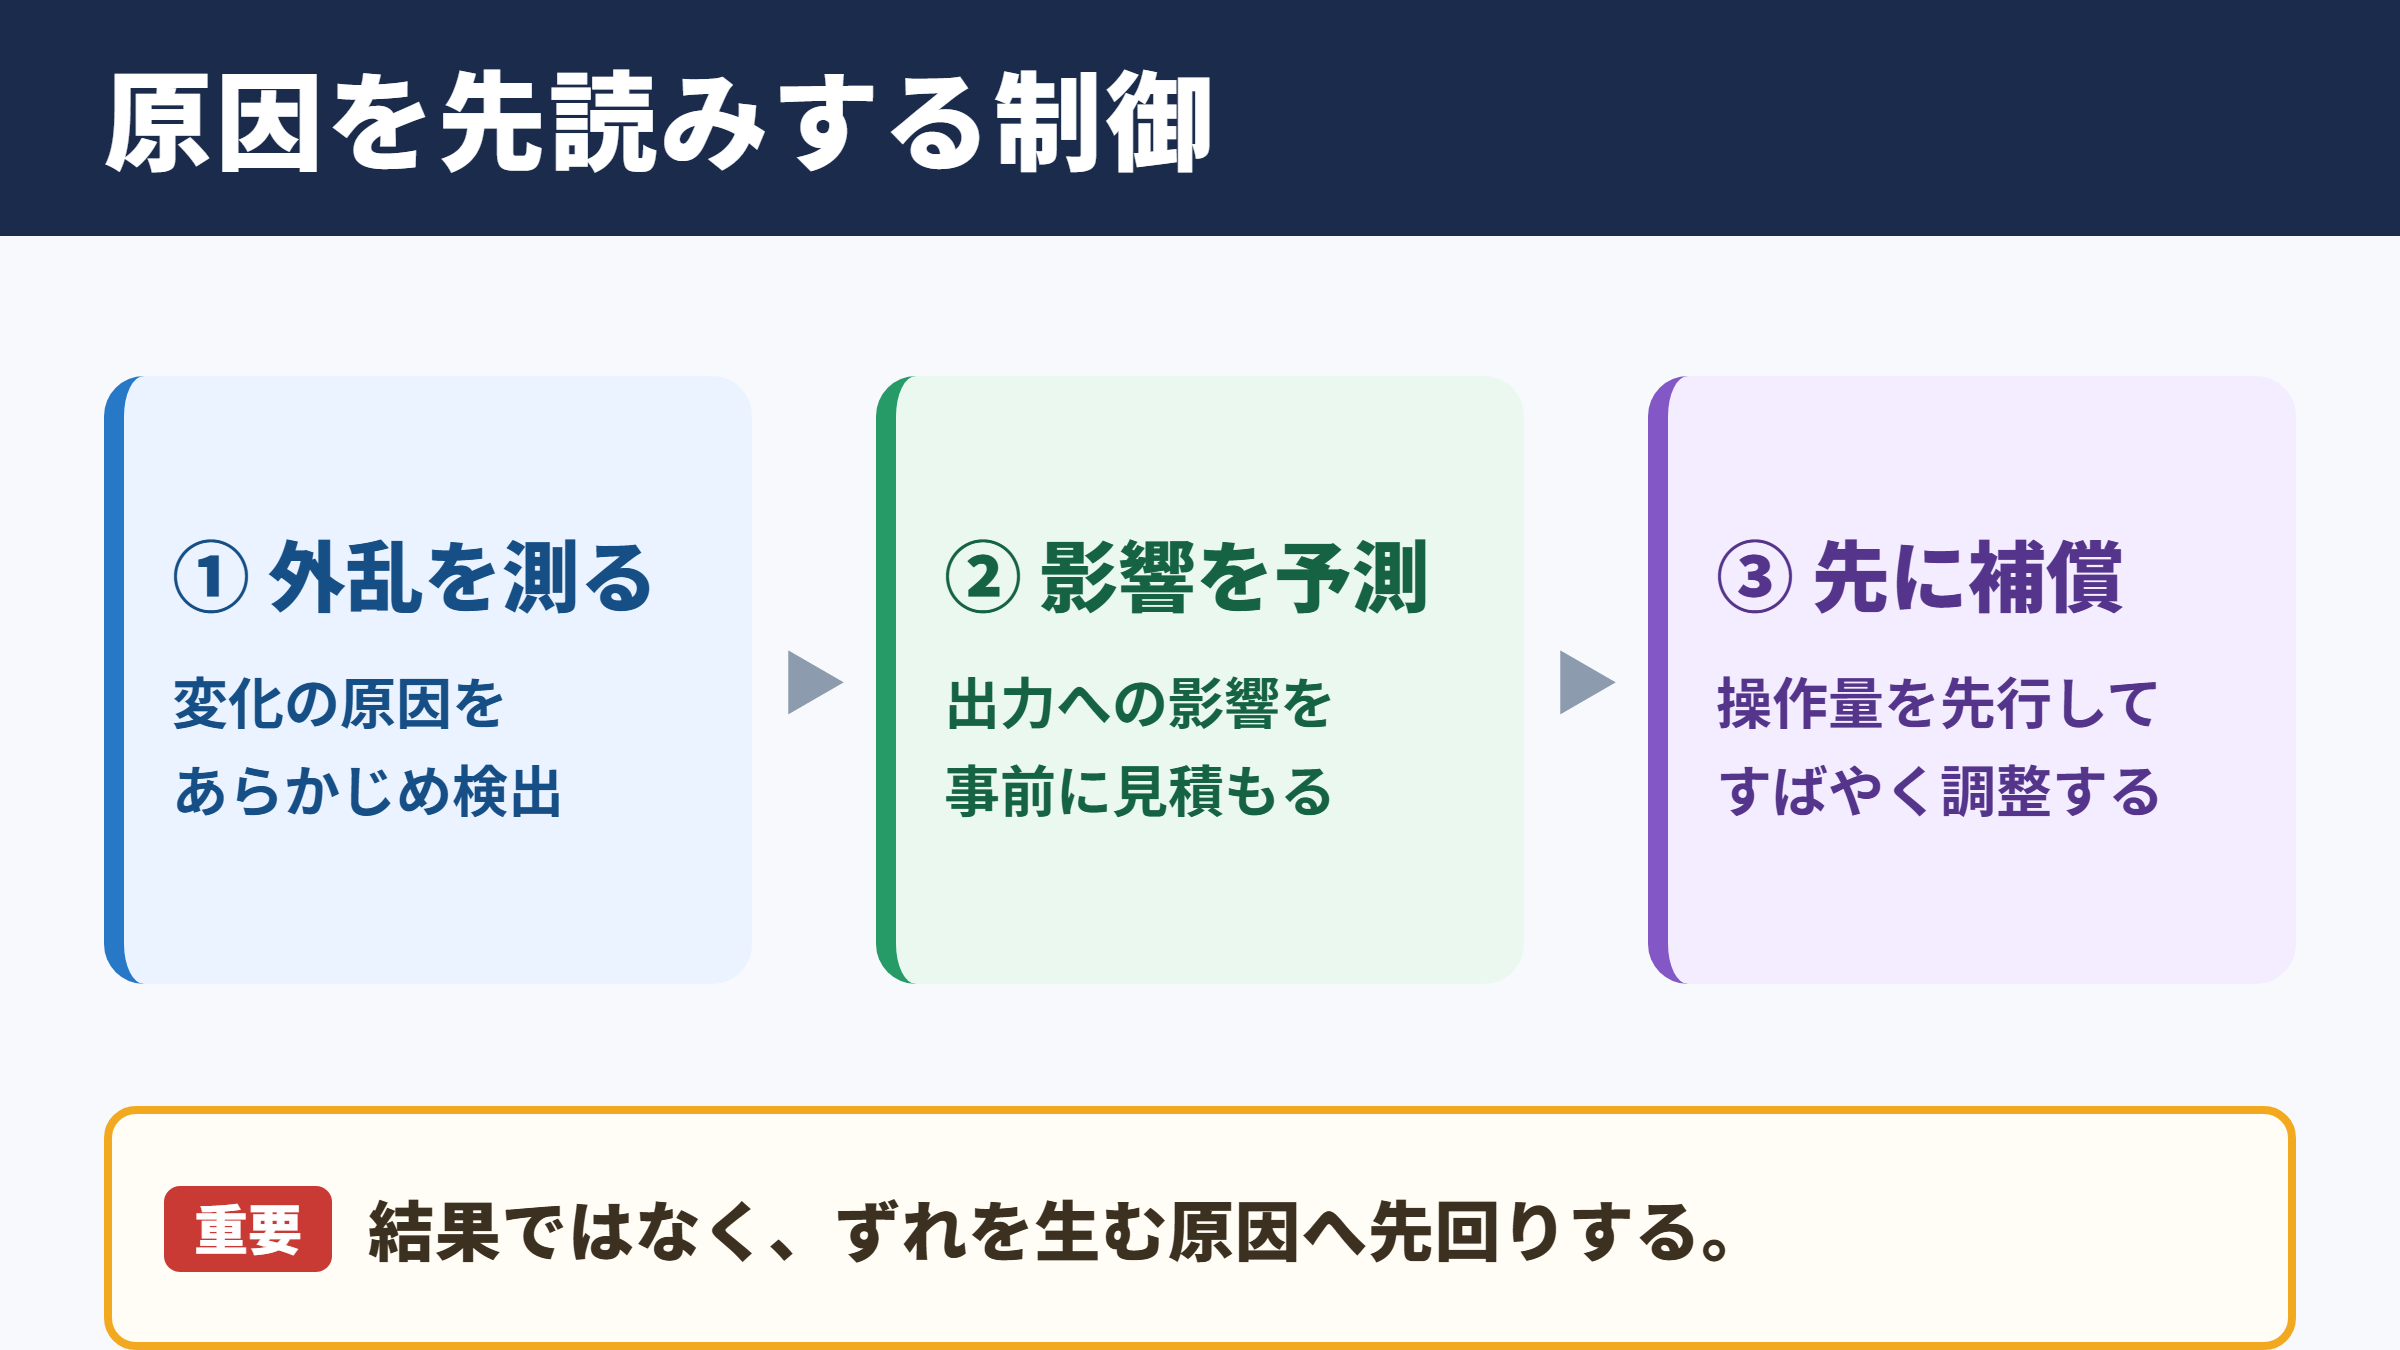
フィードフォワード制御とは、制御対象に悪影響を及ぼす変化や目標値の変更をあらかじめ測定し、その情報を使って操作量を先に調整する制御方式です。
英語では feedforward control と表記され、日本語では前向き制御や先行制御と呼ばれることもあります。
たとえば室温を一定に保つ空調設備では、部屋の温度が上がってから冷房を強めるだけでは対応が遅れます。
そこで日射量、外気温、人の入室予定などを取得し、室温が変化する前に冷房能力を調整します。
このように、出力のずれではなく、ずれを生む要因に注目することがフィードフォワード制御の大きな特徴です。
制御対象の状態を変化させる要因は、一般に外乱と呼ばれます。
外乱には、原料温度の変動、荷重の増減、周囲温度、電源電圧の揺らぎ、風速、搬送量などがあります。
外乱を早く把握でき、外乱が出力へ与える影響を推定できる場合、フィードフォワード制御は高い効果を発揮します。
フィードフォワード制御の要点は、結果を見てから補正するのではなく、結果を乱す原因を検出して先に操作量へ反映することです。
予測に基づく素早い補償ができるため、外乱の影響を抑えたい設備で有効でしょう。
制御工学における信号の流れ
制御工学では、制御したい対象を制御対象、制御対象へ加える入力を操作量、得られた結果を出力と呼びます。
たとえばモーターの回転数制御なら、モーターが制御対象であり、印加する電圧や電流が操作量、毎分の回転数が出力です。
モーターに接続される機械の負荷が急に大きくなると、同じ電流でも回転数は低下します。
負荷トルクを測定できるなら、その増加分に合わせて電流指令を先に増やせます。
これがフィードフォワード補償の基本的な流れです。
フィードフォワード制御では、外乱の測定値または目標値の変化量を入力として、必要な操作量を計算します。
計算には、装置の物理法則を使う方法、過去の運転データから関係式を作る方法、両方を組み合わせる方法があります。
重要なのは、単に外乱を測ることではありません。
測定した外乱に対して、どれだけ操作量を変えれば出力の変動を打ち消せるかという関係を設計する必要があります。
基本的な考え方は、操作量を通常の指令値と補償値の合計として扱うことです。
操作量 = 基本指令値 + フィードフォワード補償量
補償量は、外乱の大きさと制御対象の特性を基に算出します。
フィードフォワード制御が向く条件
フィードフォワード制御が特に向くのは、外乱を出力が変わる前に測定できる場合です。
また、外乱から出力への影響がある程度安定しており、補償に必要な操作量を推定しやすいことも重要です。
たとえば搬送速度が上がれば加熱炉に必要な熱量も増える、といった関係が明確な工程では設計しやすいでしょう。
一方で、外乱を直接測れない場合や、設備の状態によって特性が大きく変わる場合には、フィードフォワード制御だけで十分な精度を保つことは難しくなります。
このため実務では、フィードフォワード制御を主役にしつつ、フィードバック制御で残った誤差を修正する構成が広く採用されています。
予測と修正を組み合わせることで、応答の速さと最終的な安定性を両立しやすくなります。
フィードバック制御との違い
続いてはフィードバック制御との違いを確認していきます。
判断に使う情報の違い
フィードバック制御は、実際の出力を測定し、目標値との差である偏差を基に操作量を調整する方式です。
温度制御を例にすると、設定温度より室温が低ければ暖房を強め、高ければ暖房を弱めます。
つまり、出力に生じたずれを確認してから補正する流れです。
これに対し、フィードフォワード制御は、温度がずれる原因となる外気温や日射量などの情報から、必要な操作を予測します。
両者の違いは、フィードバック制御が結果を基に動き、フィードフォワード制御が原因を基に動く点にあります。
原因を正確に観測できればフィードフォワード制御は素早く働きますが、予測が外れる可能性もあります。
結果を見て調整するフィードバック制御は応答が遅れることがあるものの、予測できなかった変化にも対応できる強みがあります。
| 比較項目 | フィードフォワード制御 | フィードバック制御 |
|---|---|---|
| 主な判断材料 | 外乱、目標値の変化、予測情報 | 目標値と実測出力の偏差 |
| 補正のタイミング | 出力が変化する前 | 出力が変化した後 |
| 得意な課題 | 測定可能な外乱への高速な対応 | 未知の外乱やモデル誤差の修正 |
| 必要な前提 | 外乱測定と対象モデルの整備 | 出力の測定と適切な制御調整 |
| 単独運用の注意点 | 予測の誤差が残ることがある | 応答遅れや行き過ぎが起こり得る |
応答速度と残留誤差の違い
フィードフォワード制御は、外乱が加わる前後の早い段階で操作できるため、出力の変動を小さく抑えやすい方式です。
特に、制御対象の応答が遅い設備では価値が高まります。
大きなタンクの液温や大型炉の温度のように、操作してから出力が変わるまで時間がかかる対象では、変化を待ってから修正すると偏差が大きくなりがちです。
ただし、外乱の測定誤差、演算モデルの誤差、バルブやモーターの遅れなどがあると、補償しても完全には打ち消せません。
その結果、目標値との差が残る場合があります。
フィードバック制御はこの残留誤差を見つけ、少しずつゼロに近づける役割を担います。
制御性能を考える際には、速さだけでなく、外乱後にどれだけ目標値へ戻れるかという定常偏差にも目を向けることが大切です。
外乱を受けたときの役割分担を簡単に表すと、次のようになります。
フィードフォワード制御は最初の変動を小さくする役割です。
フィードバック制御は残ったずれを修正して目標値へ近づける役割です。
併用制御で得られる安定性
現場で多いのは、フィードフォワード制御とフィードバック制御を組み合わせた二自由度制御の考え方です。
二自由度制御では、目標値への追従と外乱への対応を、ある程度別々に調整できます。
たとえば目標温度を変更した直後には、必要な加熱量をフィードフォワードで与えます。
その後に実測温度を確認し、設定値との細かな差をフィードバックで修正します。
この構成なら、急な変化への追従性を高めながら、予測誤差や経年変化にも対応しやすくなります。
フィードフォワード制御だけで完璧を目指すより、フィードバック制御を安全網として組み込むほうが、実設備では安定した成果につながるでしょう。
ただし、二つの制御器を無計画に重ねると、操作量が過大になったり振動が増えたりする場合があります。
設計時には、信号の合成方法、操作端の上限下限、制御周期、応答遅れを含めて検討する必要があります。
フィードフォワード制御の仕組み
続いてはフィードフォワード制御の仕組みと、補償量を求める考え方を確認していきます。
外乱計測から操作指令までの流れ
フィードフォワード制御は、外乱を測定するセンサー、補償量を計算する演算部、実際に動作する操作端で構成されます。
操作端とは、制御信号を受けて対象へ働きかける装置です。
代表例には、制御弁、インバーター、ヒーター、ポンプ、ダンパー、サーボモーターがあります。
まずセンサーが外乱を検出します。
次に制御装置が、外乱の値から必要な補償量を算出します。
最後に、その補償量を操作端へ送って、制御対象への入力を変化させます。
この一連の処理が出力の変化より早く完了すれば、外乱の影響は小さくなります。
そのため、センサーの設置位置、計測の遅れ、通信速度、演算周期は、制御性能を左右する重要な要素です。
外乱を正しく測れても、情報が届くまでに時間がかかれば先回りの効果は弱くなります。
モデルによる補償量の算出
補償量を適切に求めるには、外乱と出力の関係、操作量と出力の関係を把握します。
これらの関係を数式や特性曲線で表したものがモデルです。
たとえば給湯設備で給水温度が低下した場合、同じ湯温を保つためには熱源の出力を増やす必要があります。
給水量、給水温度、目標温度がわかれば、必要な熱量を熱収支から計算できます。
このような物理モデルは、設備の構造や法則が明確なときに有効です。
一方、複雑な設備では、試験運転のデータから外乱と補償量の対応表を作る方法もあります。
運転条件ごとに補償量を変える必要があるなら、テーブル参照、区分線形補間、適応制御などを用いることがあります。
加熱工程の単純な熱量計算では、必要な熱量を次の考え方で見積もれます。
必要熱量 = 流量 × 比熱 × 温度差
流量が増えたり入口温度が下がったりしたときに、その変化分を基にヒーター出力を先に増やすことがフィードフォワード補償です。
むだ時間と応答特性への配慮
制御対象には、操作してもすぐに出力が変わらないむだ時間が存在することがあります。
たとえば配管を通って流体が移動する工程では、上流でバルブを動かしても、下流の温度計が変化を捉えるまで時間がかかります。
このような遅れを無視して補償量を設定すると、早すぎる操作や遅すぎる操作となり、かえって変動を増やす恐れがあります。
フィードフォワード制御を設計するときは、外乱が発生してから制御対象へ届く時間と、操作量が出力へ影響するまでの時間を比較します。
外乱経路より操作経路のほうが十分に速ければ、補償は行いやすくなります。
逆に操作経路が遅い場合は、将来の外乱を予測する仕組みや、上流側で早めに情報を取得する工夫が必要でしょう。
フィードフォワード制御では、補償量の大きさだけでなく、いつ補償を始めるかが重要です。
外乱経路と操作経路の時間差を把握し、適切なタイミングで操作することが安定運転につながります。
フィードフォワード制御の具体例
続いては身近な設備や産業機械における具体例を確認していきます。
空調設備における外気温と日射量の補償
ビルや工場の空調では、外気温、日射量、在室人数、扉の開閉などが室内環境を左右します。
外気温が上がる予報や日射の増加を検知したとき、室温の上昇を待たずに冷水弁の開度や送風量を調整すれば、利用者が感じる暑さを抑えやすくなります。
特に窓面が大きい建物では、日射による熱負荷が急に増えることがあります。
日射センサーと方位ごとの情報を活用すると、影響が大きいエリアへ先に冷房能力を配分できます。
これは快適性の向上だけでなく、過剰な冷房運転を防ぐ省エネルギーにもつながります。
ただし、雲の動きや人の行動による変化は完全には予測できません。
そのため室温センサーを使うフィードバック制御も併用し、実際の室温を最終的に確認することが大切です。
モーター制御における負荷トルクの補償
コンベヤー、工作機械、ロボットアームなどでは、動かす対象の重量や抵抗が変わるとモーターの回転速度や位置精度に影響します。
たとえば搬送物が重くなれば、同じ速度を維持するためにより大きなトルクが必要です。
搬送物の重量や加速度指令を事前に把握できる場合、必要なトルクを計算して電流指令へ加算できます。
ロボットでは、アームの姿勢によって重力の影響が変化します。
各関節の角度から重力補償トルクを求め、あらかじめモーターへ指令する方法は代表的なフィードフォワード制御です。
負荷変化を先に補償することで、速度の落ち込みや位置ずれを小さくしやすくなります。
ただし、摩擦や部品の摩耗、荷物の実重量の誤差などはモデルと一致しないことがあります。
位置センサーやエンコーダーによるフィードバックで、最後の誤差を補う設計が一般的です。
化学プラントと加熱工程における補償
化学プラントや食品製造の工程では、原料の流量、濃度、温度が製品品質に大きく影響します。
たとえば混合液を一定温度まで加熱する工程では、原料流量が増えるほど必要な蒸気量も増加します。
流量計の信号を使い、流量の増加に応じて蒸気制御弁を先に開くことで、出口温度の低下を抑えられます。
原料温度が低い場合にも、必要熱量を追加する補償が可能です。
この方式は比率制御と組み合わせられることも多く、原料流量に対して適切な燃料流量や蒸気流量を保つ役割を果たします。
品質のばらつき、立ち上がり時間、エネルギー損失を減らすうえで有用でしょう。
| 分野 | 検出する主な外乱 | 先に調整する操作量 | 期待できる効果 |
|---|---|---|---|
| 空調 | 外気温、日射量、在室人数 | 冷温水流量、送風量 | 室温変動の抑制と省エネ |
| モーター | 負荷、加速度、姿勢 | 電流、トルク指令 | 速度低下と位置ずれの抑制 |
| 加熱設備 | 原料流量、入口温度 | 蒸気量、ヒーター出力 | 出口温度と品質の安定 |
| 車両 | 勾配、積載量、運転要求 | 駆動力、回生量 | 加減速応答の向上 |
| 印刷設備 | 搬送速度、紙種、湿度 | 乾燥量、張力、供給量 | 品質不良の低減 |
フィードフォワード制御のメリットとデメリット
続いては導入前に把握しておきたいメリットとデメリットを確認していきます。
外乱に対する素早い応答
最大のメリットは、外乱の影響が出力へ表れる前に補償できる可能性があることです。
出力の変動幅を抑えられれば、製品品質の安定、設備の安全性向上、利用者の快適性向上につながります。
制御対象の時定数が大きく、フィードバックだけでは追従が遅れやすい設備ほど効果を感じやすいでしょう。
また、目標値変更に対して必要な操作量を予測できる場合、設定変更時の立ち上がりも滑らかになります。
過度な偏差が起きにくくなることで、フィードバック制御器の負担を減らせる点も利点です。
大きな変動を未然に抑え、微調整をフィードバック制御へ任せる構成は、制御系全体の性能を高める考え方といえます。
モデル誤差とセンサー誤差の影響
フィードフォワード制御には、外乱の測定値と制御モデルに依存するというデメリットがあります。
センサーがずれていたり、計測値にノイズが多かったりすると、適切でない補償が加わります。
外乱と出力の関係を表すモデルが実際の設備と異なっている場合も、補償が不足したり過剰になったりします。
設備は新品時と長期間運転した後で特性が変わることがあります。
熱交換器の汚れ、配管抵抗の増加、バルブの摩耗、摩擦の変化などが代表例です。
このような変化を考慮せず固定した補償値を使い続けると、当初は有効だった制御が徐々に合わなくなる可能性があります。
定期的な校正、データの確認、モデルの見直しが必要になる点は、導入コストとして考慮すべきでしょう。
フィードフォワード制御は、正しい情報を早く得られるほど効果を発揮します。
外乱センサーの精度や設置位置が不十分な場合は、複雑な演算を追加する前に計測系を見直すことが重要です。
設計と保守に必要な工数
フィードバック制御だけであれば、出力を測定し、偏差に応じて制御器を調整することで基本的な運用を始められる場合があります。
一方、フィードフォワード制御では、何を外乱として扱うかを選び、どこで測定し、どのように補償するかを設計しなければなりません。
複数の外乱が絡む設備では、ある外乱への補償が別の条件では過剰になることもあります。
演算式を複雑にしすぎると、担当者が仕組みを理解しにくくなり、異常時の切り分けも難しくなります。
まずは影響が大きく、測定しやすい外乱から対象にすることが現実的です。
導入後は、補償の有無による品質差、エネルギー使用量、偏差の推移を記録し、効果を定量的に評価します。
制御の高度化は目的ではなく、品質、安全、コスト、応答性といった運転目標を達成するための手段として考えることが重要です。
フィードフォワード制御の設計と導入のポイント
続いては実際に設計や導入を進める際のポイントを確認していきます。
影響の大きい外乱の選定
最初に行うべきことは、出力のばらつきに大きく関係している要因を特定することです。
すべての変動要因を補償しようとすると、センサーや演算が増え、保守も複雑になります。
品質不良、エネルギー損失、停止時間などに大きく影響する外乱を優先すると、費用対効果を高めやすくなります。
工程データを時系列で確認し、出力が変動した時点でどの入力や周辺条件が変わっていたかを調べます。
現場の運転者が持つ経験も重要な手がかりです。
ただし、相関があるだけでは因果関係を断定できません。
試験運転、物理的な検討、統計的な分析を組み合わせ、補償対象にすべき外乱を慎重に絞り込みます。
補償テーブルと制限値の設定
補償量は必ずしも複雑な数式で計算する必要はありません。
流量や温度などの条件に応じた補償値をテーブルに登録し、その間を補間する方法は、多くの制御装置で実装しやすい手法です。
現場で意味を確認しやすく、調整履歴も残しやすいことが利点です。
一方で、操作量には必ず上限と下限を設ける必要があります。
たとえば蒸気弁を急に大きく開きすぎると、温度の行き過ぎや圧力変動を招くかもしれません。
モーター電流を必要以上に増やせば、過電流や機械的な負担につながります。
補償信号の変化速度にも制限を設け、急な測定ノイズで操作端が振り回されないようにします。
導入時には、補償値をいきなり最大まで有効にしない方法が有効です。
補償係数を小さく設定して挙動を観察し、記録した偏差と操作量を基に段階的に調整します。
この手順なら、過大補償による急激な変動のリスクを抑えやすくなります。
フィードバック制御との役割分担
フィードフォワード補償を追加する際には、既存のフィードバック制御器との役割を明確にします。
一般には、フィードフォワード制御が予測可能な大きな変化を扱い、フィードバック制御が予測外の変化と残った偏差を扱います。
フィードバック制御器の比例、積分、微分の設定を変更する必要が出る場合もあります。
特に積分動作が強すぎると、フィードフォワード補償による操作と重なって、目標値を行き過ぎることがあります。
逆にフィードバックを弱めすぎると、モデル誤差が残ったままになる恐れがあります。
導入評価では、目標値変更時、外乱変化時、通常運転時、センサー異常時など、複数の条件で挙動を確認しましょう。
通常時に良好な制御でも、異常な計測値が入ったときに安全側へ動けるかまで検証することが、実用的な制御設計につながります。
フィードフォワード制御のまとめ
フィードフォワード制御は、外乱や目標値の変化を利用し、出力に大きなずれが生じる前に操作量を調整する制御方式です。
原因に先回りして対応できるため、温度、速度、流量、位置、品質などの変動を抑えたい場面で力を発揮します。
一方で、外乱の計測精度と制御対象のモデル精度が不足すると、補償が期待通りに働かないこともあります。
そのため、フィードフォワード制御を単独で使うより、実際の出力を確認するフィードバック制御と組み合わせる方法が有効です。
外乱の選定、センサーの配置、むだ時間、補償量の上限下限を丁寧に設計すれば、応答性と安定性を両立した制御システムを目指せるでしょう。
まずは影響が大きく測定しやすい外乱から検討し、データを基に少しずつ最適化していくことが導入成功への近道です。